
 EN
Hoe om PIR-bewegingsopsporing in sellulêre spoor-kameras te evalueer: 'n OEM-gids

Bewegingsopsporing het ’n direkte impak op die prestasie van ’n 4G-spoor-kamera. Selfs wanneer ’n kamera duidelike beeldvorming en betroubare sellulêre verbindingsvermoë bied, kan gemiste wildgebeurtenisse of herhaalde ongewenste opnames die gebruikerservaring ondermyn. Onnodige gebeurtenisse kan ook die batteryverbruik, sellulêre data-verbruik en die volume kennisgewings verhoog.
Vir jagkamera-merke en OEM/ODM-koopmans, is doeltreffende kalibrasie nie bloot ’n kwessie van die keuse van hoë, medium of lae gevoeligheid nie. Dit vereis toetsing van hoe die passiewe infrarooi (PIR)-sensor, lens se sigveld, firmware, opname-instellings, gebeurtenisfiltering en opslagbeleid saamwerk in die bedoelde omgewing.
Hierdie gids verduidelik hoe om bewegingsopsporing stelselmatig te kalibreer, verskillende oorsake van ongewenste gebeurtenisse te onderskei en die resultate te evalueer voordat 'n sellulêre spoor-kamera-platform gekies of vrygestel word.
1. Verstaan die hoof PIR-parameters
'n Passiewe infrarooi-sensor bespeur veranderinge in infrarooi-straling binne sy opsporingsgebied. Wanneer 'n persoon of dier deur daardie gebied beweeg, kan die veranderende termiese patroon die kamera laat ontwaak om 'n beeld of video te neem. PIR-opsporing verskil van video-gebaseerde bewegingsanalise: dit reageer op veranderinge in infrarooi-energie eerder as om voortdurend sigbare-beeldpiksels te interpreteer.
Die prestasie hang af van faktore soos teiken-grootte, temperatuurkontras, bewegingsrigting, afstand, sensorontwerp en die omringende omgewing. Vier parameters moet saam geëvalueer word.
Ontdekbereik
Die opsporingsafstand beskryf die afstand waarop die stelsel ontwerp is om op ’n toepaslike teiken onder gespesifiseerde toestande te reageer. ’n Gepubliseerde maksimumafstand is nie ’n waarborg dat elke dier by daardie afstand opgespoor sal word nie. Toets verskeie afstande wat die beoogde toepassing weerspieël.
PIR-sensitiwiteit
Gevoeligheid beïnvloed hoe gereed die stelsel op veranderings in infrarooi seine reageer. ’n Hoër gevoeligheid kan help om swakker termiese seine op te spoor, maar dit kan ook ongewenste aktiverings in omgewings met bewegende plantegroei of veranderende termiese agtergronde verhoog. Die nuttige instelling is dié wat aan die teikenopsporingsvereiste voldoen sonder om onaanvaarbare ongewenste gebeurtenisse te veroorsaak.
Opvangershoek en lens se sigveld
Die termiese opsporingsdekking van die PIR-sensor is nie noodwendig identies aan die kamera-lens se sigveld nie. Indien die sensor op beweging buite die opgeneemde beeld reageer, kan die kamera leë raamopnames maak. ’n Wye lens beteken nie outomaties dat die PIR-sensor teikens oor die hele beeld kan opspoor nie. Evalueer die uitlyning tussen sensor en lens vir die gekose hardewarekonfigurasie.
Aktiveringspoed
Die aktiveringspoed moet deur die verskaffer se meetmetode gedefinieer word. Die tyd vanaf ’n geldige PIR-gebeurtenis tot ’n gestoorde, bruikbare beeld kan die sensoriese reaksie, die kamera se ontwaaktyd, beligting en verwerking insluit. Vir bewegende wilddiere moet die werklike opgeneemde resultaat geëvalueer word eerder as om slegs op een opsommende spesifikasie te staat.
2. Diagnoseer die probleem voordat instellings verander word
Die term „vals aktivering“ kan verskillende probleme beskryf, en elkeen mag ’n ander reaksie vereis.
- PIR-valse aktivering: Die sensor aktiveer wanneer geen bedoelde teiken-gebeurtenis plaasvind nie. Moontlike bydraers sluit bewegende plantegroei, veranderende sonlig, termiese variasie, sensitiwiteitsinstellings of installasie in.
- Nie-relevante opname: Beweging word opgemerk, maar die gevolglike beeld toon nie 'n nuttige teiken nie. Moontlike oorsake sluit 'n misverhouding tussen sensor en lens, kamera-oriëntasie, teikenafstand of aktiverings-tydsberekening in.
- Ongewenste oploading of waarskuwing: Die kamera neem 'n werklike gebeurtenis vas, maar die stelsel stuur inhoud of kennisgewings wat nie nuttig vir die toepassing is nie. Oploadreëls, beeldkeuse, gebeurtenisfiltering en kennisgewinginstellings kan van toepassing wees.
Om die sensitiwiteit te verhoog of te verlaag, sal nie noodwendig 'n oploadbeleid-probleem oplos nie. Netso sal die verandering van oploadinstellings nie voorkom dat die kamera ontwaak nie, indien die PIR-sensor steeds aktief bly. Identifiseer die stadium waarop die probleem voorkom, voor jy die stelsel aanpas.
3. 'n Ses-stapvelddruk-kalibrasieproses
Stap 1: Definieer die bedoelde opsporingscenario
Skryf neer wat die kamera moet opspoor en wat as 'n suksesvolle vaslegging tel. Neem die teikentipe, benaderde teiken grootte, tipiese bewegingspad, vereiste opsporingsafstand, installasieposisie, verwagte dag/nag-omstandighede, seisoenale temperatuurreeks en gewensde foto- of video-gedrag aan.
'n Kamera wat 'n nou wildpad moniteer, kan verskillende instellings benodig as een wat 'n oop voedingsgebied dek. Kalibrasiekriteria moet die werklike gebruikstoepassing weerspieël eerder as 'n algemene teiken.
Stap 2: Stel 'n basislyn vas
Neem die kameramodel en hardeware-revisie, firmware-weergawe, lenskonfigurasie, PIR-sensitiwiteit, aktiveringsinterval, flitsinstellings, kragbron, monteringsposisie, sellulêre draer of netwerk, seinomstandighede, beeldoplaai-instellings en gebeurtenis-filterkonfigurasie aan.
Voer 'n aanvanklike toets sonder om instellings te verander. 'n 24–48-uur-waarneming kan nuttig wees vir 'n aanvanklike basislyn, maar dit is nie 'n universele aanvaardingperiode nie. Langer toetse mag nodig wees om veranderende weer-, teikenaktiwiteit- of seisoenale toestande vas te lê. Neem die totale aktiverings, geverifieerde teikengebeurtenisse, bruikbare opnames, ongewenste gebeurtenisse, opgelaaide data, leweringsvertragings en batteryverbruik (waar meetbaar) aan.
Stap 3: Toets verskillende afstande en bewegingsrigtings
Toets naby, tussen- en ver posisies wat relevant is vir die installasie. Sluit beide sybeweging oor die kamera se opsporingsgebied en beweging reg na die kamera toe in, aangesien hierdie roetes verskillende PIR-reaksies kan veroorsaak.
Vir ’n beheerde skermtoets kan ’n span voorbeeldafstande soos 5 m, 10 m en 20 m gebruik, en elke bewegingspatroon verskeie kere herhaal. Hierdie is illustratiewe waardes, nie universele vereistes nie; kies afstande op grond van die produkspesifikasie en die bedoelde teiken. By elke toetspunt moet daar aangeteken word of die kamera aktiveer word en of die beeld die onderwerp duidelik genoeg wys vir die bedoelde gebruik.
Stap 4: Valideer in verteenwoordigende omgewings
Laboratorium- of beheerde toetse is nuttig vir vergelykings, maar buitelugomstandighede kan PIR-gedrag verander. Waar van toepassing, evalueer:
- Digte plantegroei of hoë gras, om blaarverwante aktiverings te identifiseer.
- Direkte of wisselende sonlig, om reaksies op wisselende termiese agtergronde waar te neem.
- Warm en koel toestande, om die konsekwentheid van opsporing en batterygedrag te toets.
- Dag- en nagbedryf, om die betroubaarheid van vaslegging en die bruikbaarheid van beelde te vergelyk.
- Sterk en swak sellulêre dekking, om die sukses van aflaai, herprobowe en leweringsvertragings te meet.
'n Kort proefkan voor die hand liggende probleme blootlê. Produksievalidering moet 'n toetsduur en omgewingsdekking gebruik wat vir die produk se beoogde mark geskik is. Dokumenteer die toestande sodat resultate tussen monsters en firmware-weergawes vergelyk kan word.
Stap 5: Meet konsekwente prestasie-metriek
Gebruik duidelike definisies en dieselfde berekeningsmetode vir elke toetsronde.
|
Metries |
Voorgestelde berekening |
|
Teikenopsporingskoers |
Geverifieerde teiken-gebeurtenisse wat opgespoor is ÷ totale geverifieerde teiken-gebeurtenisse |
|
Gebeurtenis-mis-kosers |
Geverifieerde teiken-gebeurtenisse wat gemis is ÷ totale geverifieerde teiken-gebeurtenisse |
|
Onnodige-aktiveringsfrekwensie |
Onnodige aktiverings ÷ moniteringsure |
|
Bruikbare vasvangs-tempo |
Bruikbare teiken-opnames ÷ totale teiken-opnames |
|
Daaglikse opgelaai data |
Totale opgelaai data ÷ moniteringsdae |
|
Batterieverbruik |
Gemete energieverbruik oor 'n gedefinieerde tydperk, of 'n gedokumenteerde tydsduurberaming |
|
Gebeurtenis-lewerings tyd |
Tyd vanaf 'n kwalificeerbare gebeurtenis tot beskikbaarheid van inhoud of kennisgewing |
Akurate opsporing en gemis-gebeurtenis-tempo vereis 'n onafhanklike rekord van teikenaktiwiteit, soos beheerde staptoetse of 'n gesinchroniseerde verwysingskamera. Definieer hoe herhaalde vasvangs van dieselfde diere in een gebeurtenis gegroepeer word. Daar is nie een enkele aanvaardingdrempel wat vir elke toepassing geskik is nie; stel doelwitte volgens produkposisionering, kliëntverwagtings en installasieomstandighede.
Stap 6: Pas een veranderlike op 'n slag aan
Nadat die basislyn vasgestel is, verander een groot veranderlike op 'n slag—byvoorbeeld PIR-sensitiwiteit, aktiveringsinterval, stroomburst-telling of opslagbeleid. Herhaal die toepaslike toets onder vergelykbare omstandighede en vergelyk opsporing, bruikbare vasvangs, ongewenste gebeurtenisse, data-verbruik en batteriedrag.
Die doel is nie noodwendig om nul ongewenste aktiverings te bereik nie. Instellings wat te beperkend is, kan ook belangrike gebeurtenisse laat vaar. Kies die konfigurasie wat aan die projek se opsporingsvereistes voldoen terwyl ongewenste gebeurtenisse en bedryfskoste binne aanvaarbare perke gehou word.
4. Kontroleer die installasie voor jy die sensor blameer
Installasie kan 'n groot effek op bewegingsopsporingsresultate hê. Kontroleer die monteringshoogte, afwaartse hoek, oriëntasie, naburige plantegroei en die verhouding tussen die PIR-opsporingsgebied en die sigbare raam. Die beste posisie hang af van die teiken se grootte, terrein, kamera-ontwerp en die bewegingspad.
Vir wildsbane, vergelyk ’n kamera wat oor die pad gerig is met een wat langs die pad gerig is, waar plektoestande dit toelaat. Sywaartse beweging kan meer van die sensorg se opsporingsones oorkruis, maar die beste oriëntasie moet deur toetsing bevestig word. Verwyder of herposisioneer nabygeleë voorwerpe wat herhaaldelik ongewenste aktiverings veroorsaak, terwyl die dekking wat vir die beoogde teiken vereis word, behou word.
Na enige fisiese aanpassing moet die basislyn-toets herhaal word. Andersins kan dit moeilik wees om te bepaal of ’n verbetering van die monteringsverandering of van ’n sensitiviteitsaanpassing afkomstig is.
5. Verstaan AI-filtering, opsporingsones en afstandstuning
PIR-aktivering en AI-filtering is verskillende fases
PIR-opsporing kan die kamera laat ontwaak en aanvang gee aan die vaslegging. KI kan dan die vasgeleë inhoud klassifiseer—byvoorbeeld as ’n dier, persoon, voertuig of onrelevante toneel—afhangende van die produkontwerp. Filtreering kan onnodige oplaaiings of kennisgewings verminder, maar KI wat na vaslegging uitgevoer word, herstel nie die energie wat reeds gebruik is om die kamera te laat ontwaak en die beeld te neem nie.
Vra verskaffers waar KI-bewerking plaasvind, of afgeweisde gebeurtenisse plaaslik gestoor word, en of filtreering voor oplaaiing of kennisgewing plaasvind. Die werklike besparings hang af van die hardeware, firmware en werkvloei.
Bevestig wat “opsporingsones” beteken
’n Sagteware-gedefinieerde een kan beelde ná die aktivering van die PIR-sensor filter. ’n Fisiese ontwerp kan eerder die werklike dekking van die sensor beperk. Hierdie benaderings het nie dieselfde effek op die ontwaakvermoë nie. Bevestig of ’n funksie voor vaslegging, na vaslegging of voor oordrag werk, en toets sy gedrag op die teikenmodel.
Verifieer ver-af konfigurasie
Sommige platforms laat toe dat instellings deur 'n app of skyndienst verander word; die beskikbare beheeropsies wissel na gelang van die model en firmware. Bevestig of sensitiviteit, aktiveringsinterval, flitsinstellings, oploadingopsies en skedules op afstand verander kan word, en wanneer opdaterings van krag word as die kamera slaap of tydelik aanlyn is.
6. OEM/ODM Kalibrasie-lys
Voordat 'n sellulêre spoor-kamera-platform gekies word, vra die verskaffer:
- Watter PIR-sensorargitektuur, gewaardeerde bereik en opsporingshoek is gespesifiseer?
- Hoe word sensitiviteitsvlakke gedefinieer, en toon veldtoetse herhaalbare verskille tussen hulle?
- Hoe word PIR-dekking uitgelyn met die lens se sigveld?
- Hoe word aktiveringspoed gemeet, en wat sluit die meting in?
- Is toetsrekords beskikbaar vir verskillende teikentipes, afstande en omgewingsomstandighede?
- Waar vind AI-klassifikasie plaas, en wat gebeur met afgewysde gebeurtenisse?
- Is opsporingsgebied-beheer fisies, sagteware-gebaseer of 'n kombinasie daarvan?
- Kan ontplofbestande en -oplaaiings onafhanklik gekonfigureer word?
- Watter instellings kan op afstand verander word, en hoe word opdaterings gesinchroniseer?
- Hoe word batterygebruik, netwerkherprobowe en produksie-batchkonsekwentheid geëvalueer?
Vra vir gedokumenteerde toestande en resultate eerder as om slegs op opsommende spesifikasies te staat. Bevestig ook of die gevraagde funksies in ’n produksiemodel beskikbaar is, firmwareaanpassing vereis of hardewareontwikkeling benodig. Hierdie verskil beïnvloed projekkoste, ingenieurs tyd en lanseringbeplanning.
7. Gebruik van WILLFINE 4.0T-CS as ’n Modelverwysing
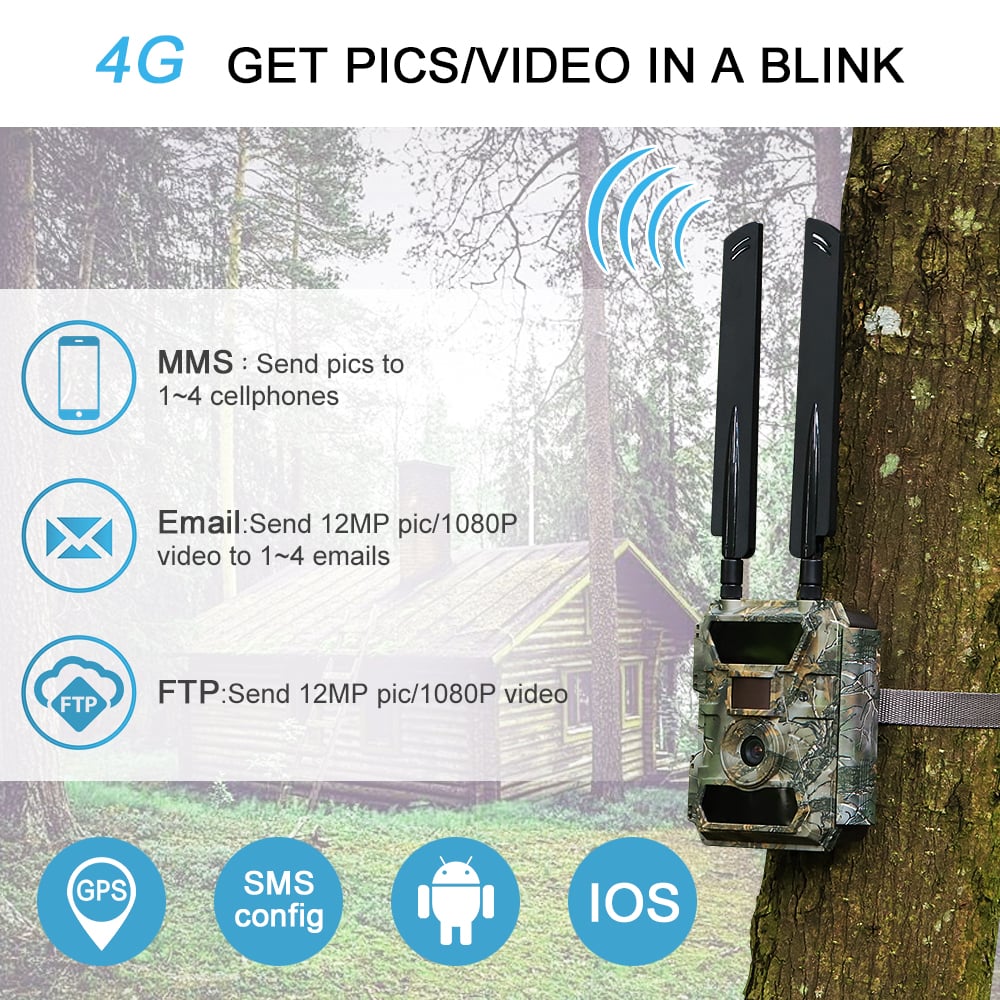
Die WILLFINE 4.0T-CS kan as ’n beginpunt dien om ’n selkameratoetskonfigurasie te definieer. Die ontwerpproduk-inligting identifiseer ’n digitale PIR-sensor, L1–L9-gevoeligheidsinstellings, ’n genoemde opsporingsafstand van 20 meter, ’n 60-graden PIR-opsporingshoek, verstelbare veelvoudige foto-opnames en 4G LTE-konnektiwiteit. Bevestig hierdie besonderhede teenoor die huidige spesifikasieblad vir die presiese model en konfigurasie wat geëvalueer word.
Hierdie spesifikasies kan help om toetsgevalle te definieer—byvoorbeeld om gekose gevoeligheidsvlakke te vergelyk, te kyk of doelwitte by verskeie afstande vasgevang word en om te bepaal hoe stroomburst-instellings die hoeveelheid inhoud wat gegenereer word, beïnvloed. Dit stel egter nie van nature velddeteksieakkuraatheid, batteryduur of prestasie in elke omgewing vas nie. Hierdie resultate moet deur ’n gedokumenteerde toetsplan gemeet word.
Vir OEM/ODM-projekte is die doel om ’n konfigurasie te valideer teen die teikenmark se opsporings-, beeld-, verbindings-, krag- en inhoud-leweringsvereistes—nie net om die model met die meeste instellings te kies nie.
8. Gewilde Vrae
Is hoër PIR-sensitiwiteit altyd beter?
Nee. Hoër sensitiwiteit kan help om swakker termiese veranderings op te spoor, maar dit kan ook ongewenste aktiverings in sommige omgewings verhoog. Toets instellings teen die teiken, bewegingspad, afstand en agtergrondomstandighede.
Hoe moet ek vir nagopsporing kalibreer?
Voer ’n aparte nagtoets uit met verteenwoordigende teikenpaaie en -afstande. Maak nie die aanname dat nagprestasie altyd sal verbeter of dat dieselfde sensitiwiteitsinstelling ewe goed in alle omstandighede sal werk nie. Vergelyk opsporings- en bruikbare-beeldresultate.
Kan Rand-AI alle vals aktiverings elimineer?
Nee. KI kan vasgevangde inhoud klassifiseer en mag onnodige oplaaiings of waarskuwings verminder, afhangende van die implementering. Dit verseker nie ‘n perfekte klassifikasie nie of voorkom nie elke PIR-aktivering nie.
Wat is ‘n aanvaarbare vals-afvuurtempo?
Daar is nie ‘n universele persentasie vir alle spoor-kamera-toepassings nie. Definieer ‘n aanvaarbaarheidsgrens gebaseer op die teiken-gebruikgeval en evalueer ongewenste aktiverings saam met gemis gebeurtenisse, bruikbare vasvangs, batterygebruik en data-verbruik.
Beïnvloed 4G-seinsterkte die akkuraatheid van PIR-opsporing?
Nie direk nie. PIR-opsporing word hoofsaaklik deur die sensor, firmware, installasie en omgewing beïnvloed. Swak sellulêre dekking kan opslaai-probeweermethodes, leweretyd en energieverbruik beïnvloed, dus moet verbindingsvermoë as ‘n afsonderlike komponent van stelselprestasie getoets word.
Kan bewegingsopsporingsinstellings op ‘n afstand aangepas word?
Sommige modelle ondersteun afstandkonfigurasie, maar beskikbare beheeropsies en opdateringstyd hang af van die toestel en firmware. Bevestig die ondersteunde parameters en gedrag tydens slaap- of tydelike netwerkverlies voor implementering.
Gevolgtrekking: Kalibreer die Volledige Stelsel
Betroubare bewegingsopsporing op ’n 4G-sporekamera word nie deur ’n enkele sensitiwiteitsinstelling bepaal nie. Dit hang af van PIR-prestasie, lensuitlyning, installasie, firmware, vasleggingsgedrag, gebeurtenisfiltering, opslagbeleid, kragbestuur en sellulêre toestande.
’n Herhaalbare kalibrasieproses definieer die bedoelde scenario, neem ’n basislyn op, toets verskillende afstande en bewegingsrigtings, valideer verteenwoordigende omgewings, meet konsekwente metrieke en verander een veranderlike op ’n slag. Dit help handelsmerke om ’n balans te bereik tussen teikenopsporing, bruikbare beelde, ongewenste gebeurtenisse, data-verbruik en batteryduur.
Werk saam met WILLFINE aan jou Sellulêre Sporekamerprojek
WILLFINE werk saam met buitelug-beeldmerke aan seluêre spoor-kamera-hardeware, ingebedde firmware, Edge AI en gekoppelde kamera-platforms. Vir OEM/ODM-programme, deel asseblief u teikenonderwerpe, installasie-omgewings, opsporingsvereistes en data- of kragbeperkings om geskikte platformopsies en 'n praktiese voorbeeld-evaluasieplan te bespreek.
Bespreek u OEM/ODM-projek met WILLFINE.
