
 EN
Hur man utvärderar PIR-rörelsedetektering i mobilnätbaserade spårkameror: En OEM-guide

Rörelsedetektering påverkar direkt prestandan hos en 4G-spårkamera. Även om en kamera erbjuder skarp bild och tillförlitlig cellulär anslutning kan missade vildlifsobservationer eller upprepade oönskade bilder försämra användarupplevelsen. Onödiga händelser kan också öka batterianvändningen, förbrukningen av cellulär data och volymen av aviseringar.
För varumärken av jaktkameror och köpare av OEM/ODM kräver effektiv kalibrering mer än att bara välja hög, medel eller låg känslighet. Den kräver testning av hur den passiva infraröda (PIR) sensorn, objektivets synfält, firmwaren, bildinställningarna, händelsesorteringen och uppladdningsprincipen samverkar i den avsedda miljön.
Den här guiden förklarar hur du systematiskt kalibrerar rörelsedetektering, skiljer mellan olika orsaker till oönskade händelser och utvärderar resultaten innan du väljer eller lanserar en mobil trailkamera-plattform.
1. Förstå de främsta PIR-parametrarna
En passiv infraröd sensor upptäcker förändringar i infraröd strålning inom sitt detektionsområde. När en person eller ett djur rör sig genom detta område kan den förändrade termiska mönstret utlösa kameran att vakna och ta en bild eller video. PIR-detektering skiljer sig från videobaserad rörelseanalys: den reagerar på förändringar i infraröd energi snarare än på kontinuerlig tolkning av synliga bildpixlar.
Prestanda beror på faktorer såsom målets storlek, temperaturkontrast, rörelseriktning, avstånd, sensorns design och den omgivande miljön. Fyra parametrar bör utvärderas tillsammans.
Detekteringsområde
Detekteringsområde beskriver avståndet vid vilket systemet är utformat att reagera på ett lämpligt mål under angivna förhållanden. Ett offentliggjort maximalt område garanterar inte att varje djur upptäcks på detta avstånd. Testa flera avstånd som återspeglar den avsedda användningen.
PIR-känslighet
Känslighet påverkar hur snabbt systemet reagerar på förändringar i infraröda signaler. Högre känslighet kan hjälpa till att upptäcka svagare termiska signaler, men kan också öka oönskade aktiveringar i miljöer med rörlig vegetation eller förändrade termiska bakgrunder. Den användbara inställningen är den som uppfyller kraven på måldetektering utan att orsaka oacceptabla oönskade händelser.
Detekteringsvinkel och objektivets synfält
PIR-sensorns termiska detekteringsområde är inte nödvändigtvis identiskt med kamerans objektivs synfält. Om sensorn reagerar på rörelse utanför den inspelade bilden kan kameran registrera tomma bilder. Ett brett objektiv innebär inte automatiskt att PIR-sensorn kan upptäcka mål över hela bilden. Utvärdera justeringen mellan sensor och objektiv för den valda hårdvarukonfigurationen.
Utlösningshastighet
Utlösningens hastighet bör definieras enligt leverantörens mätmetod. Tiden från ett giltigt PIR-händelse till en sparad, användbar bild kan inkludera sensorns svarstid, kamerans väckning, exponering och bearbetning. För rörligt vilt bör den faktiskt inspelade resultaten utvärderas istället för att lita på en enda framhävd specifikation.
2. Diagnostisera problemet innan inställningarna ändras
Termen "felaktig utlösning" kan beskriva olika problem, och varje problem kan kräva en annorlunda åtgärd.
- Falskt utlösningsalarm för PIR: Sensorn aktiveras trots att ingen avsedd händelse har inträffat. Möjliga orsaker inkluderar rörlig vegetation, förändrad solljus, termiska variationer, känslighetsinställningar eller montering.
- Orelevant bildupptagning: Rörelse upptäcks, men den resulterande bilden visar inte ett användbart mål. Möjliga orsaker inkluderar missmatch mellan sensor och objektiv, kamerans riktning, avstånd till målet eller utlösningstid.
- Oönskad uppladdning eller avisering: Kameran registrerar en verklig händelse, men systemet skickar innehåll eller meddelanden som inte är användbara för applikationen. Uppladdningsregler, bildval, händelsesortering och avisningsinställningar kan vara relevanta.
Att öka eller minska känsligheten löser inte nödvändigtvis ett problem med uppladdningspolicy. På samma sätt förhindrar ändringar av uppladdningsinställningar inte att kameran vaknar om PIR-sensorn fortsätter att aktiveras. Identifiera den fas där problemet uppstår innan du justerar systemet.
3. En sexstegs fältkalibreringsprocess
Steg 1: Definiera avsedd detekteringsscenario
Skriv ner vad kameran måste upptäcka och vad som räknas som en lyckad inspelning. Registrera måltypen, ungefärlig målstorlek, typisk rörelsebana, nödvändig upptäcktsdistans, installationsposition, förväntade dags-/nattförhållanden, temperaturområde under olika årstider samt önskad foto- eller videobeteende.
En kamera som övervakar en smal viltstig kan kräva andra inställningar än en som täcker ett öppet betesområde. Kalibreringskriterierna bör återspegla den faktiska användningsmiljön snarare än ett generiskt mål.
Steg 2: Skapa en referensnivå
Registrera kameramodellen och hårdvarurevisionen, firmwareversionen, objektivkonfigurationen, PIR-känsligheten, utlösintervallen, salvinställningarna, strömkällan, monteringspositionen, mobiloperatör eller nätverk, signalvillkoren, bilduppladdningsinställningarna samt konfigurationen för händelsefiltrering.
Kör en initial test utan att ändra inställningarna. En observation under 24–48 timmar kan vara användbar för att etablera en initial referensnivå, men det är inte en universell godkännandeperiod. Längre tester kan behövas för att fånga förändringar i väderförhållanden, målaktivitet eller säsongsspecifika förhållanden. Registrera totalt antal aktiveringar, verifierade målhändelser, användbara inspelningar, oönskade händelser, uppladdade data, leveransfördröjningar och batteriförbrukning där detta går att mäta.
Steg 3: Testa olika avstånd och rörelseriktningar
Testa nära, mellanliggande och långt bort belägna positioner som är relevanta för installationen. Inkludera både sidorörelse tvärs över kamerans detekteringsområde och rörelse direkt mot kameran, eftersom dessa banor kan ge olika PIR-svar.
För ett kontrollerat skärningsprov kan ett team använda exempelavstånd som 5 m, 10 m och 20 m och upprepa varje rörelsemönster flera gånger. Dessa är illustrativa värden, inte universella krav; välj avstånd baserat på produktspecifikationen och det avsedda målet. Vid varje provpunkt ska du registrera om kameran utlöses och om bilden visar motivet tydligt nog för den avsedda användningen.
Steg 4: Validera i representativa miljöer
Laboratorie- eller kontrollerade tester är användbara för jämförelser, men utomhusförhållanden kan påverka PIR:s beteende. Där det är relevant ska följande utvärderas:
- Tät vegetation eller hög gräs, för att identifiera aktiveringar relaterade till lövverk.
- Direkt eller varierande solljus, för att observera reaktioner på förändrade termiska bakgrunder.
- Varmt och kallt väder, för att kontrollera konsekvensen i upptäckt och batteribeteendet.
- Drift på dagtid och nattid, för att jämföra tillförlitligheten i bildinfångning och användbarheten av bilderna.
- Stark och svag mobilnätstäckning, för att mäta framgången med uppladdning, återförsök och leveransfördröjningar.
En kort pilot kan avslöja uppenbara problem. Produktionsvalidering bör använda en testtid och miljömässig täckning som är lämplig för produkten i dess avsedda marknad. Dokumentera förhållandena så att resultaten kan jämföras mellan prov och firmwareversioner.
Steg 5: Mät konsekventa prestandamått
Använd tydliga definitioner och samma beräkningsmetod för varje testomgång.
|
Metriska |
Föreslagen beräkning |
|
Måldetekteringsfrekvens |
Verifierade målhändelser som upptäcktes ÷ totalt antal verifierade målhändelser |
|
Händelser som inte upptäcktes |
Verifierade målhändelser som saknades ÷ totalt antal verifierade målhändelser |
|
Frekvens av oönskade utlösningar |
Oönskade aktiveringar ÷ övervakningstimmar |
|
Användbar infångningsfrekvens |
Användbara målobserveringar ÷ totalt antal målobserveringar |
|
Daglig uppladdad data |
Totalt uppladdad data ÷ övervakningsdagar |
|
Batteriförbrukning |
Mätt energianvändning under en definierad period eller en dokumenterad uppskattning av driftstid |
|
Leveranstid för händelser |
Tid från en kvalificerande händelse till att innehåll eller avisering blir tillgängligt |
För att uppnå korrekt identifiering och för att mäta händelser som inte upptäcks krävs en oberoende registrering av målaktiviteten, till exempel kontrollerade gåtest eller en synkroniserad referenskamera. Definiera hur upprepade inspelningar av samma djur grupperas till en enda händelse. Det finns ingen enskild godkännandetröskel som är lämplig för varje applikation; ställ därför in mål enligt produktens positionering, kundförväntningar och distributionsförhållanden.
Steg 6: Justera en variabel i taget
Efter att ha fastställt baslinjen ändrar du en viktig variabel i taget – till exempel PIR-känslighet, utlösintervall, skjutsekvensantal eller uppladdningspolicy. Upprepa den relevanta testen under jämförbara förhållanden och jämför identifiering, användbara inspelningar, oönskade händelser, dataanvändning och batteribeteende.
Målet är inte nödvändigtvis att uppnå noll oönskade aktiveringar. Inställningar som är för restriktiva kan också leda till att viktiga händelser missas. Välj den konfiguration som uppfyller projektets detekteringskrav samtidigt som oönskade händelser och driftkostnader hålls inom acceptabla gränser.
4. Kontrollera installationen innan du anklagar sensorn
Installationen kan ha en betydande inverkan på rörelsedetekteringsresultaten. Kontrollera monteringshöjd, nedåtvinkling, orientering, närliggande vegetation samt förhållandet mellan PIR-detekteringsområdet och det synliga bildfältet. Den bästa positionen beror på målets storlek, terrängen, kamerans design och rörelsebanan.
För viltspår jämför en kamera riktad tvärs över stigen med en kamera riktad längs stigen, om platsförhållandena tillåter det. Lateral rörelse kan passera fler av sensorns upptäcktszoner, men den bästa riktningen måste bekräftas genom tester. Ta bort eller flytta närliggande objekt som upprepade gånger orsakar oönskade aktiveringar, samtidigt som den täckning som krävs för det avsedda målet bevaras.
Efter alla fysiska justeringar utför du återigen baslinjetestet. Annars kan det bli svårt att avgöra om en förbättring beror på ändringen av monteringen eller på en justering av känsligheten.
5. Förstå AI-filtrering, upptäcktszoner och fjärrjustering
PIR-utlösning och AI-filtrering är olika steg
PIR-detektering kan väcka kameran och initiera inspelning. AI kan sedan klassificera det inspelade innehållet – till exempel som ett djur, en person, ett fordon eller en irrelevant scen – beroende på produktens design. Filtrering kan minska onödiga uppladdningar eller aviseringar, men AI som körs efter inspelningen återvinner inte den energi som redan förbrukats för att väcka kameran och ta bilden.
Fråga leverantörer var AI-processningen sker, om avvisade händelser lagras lokalt och om filtrering sker före uppladdning eller avisering. De faktiska besparningarna beror på hårdvaran, firmwaren och arbetsflödet.
Bekräfta vad "detektionszoner" betyder
En programvarudefinierad zon kan filtrera bilder efter att PIR-sensorn har utlösts. En fysisk design kan istället begränsa sensorns faktiska täckningsområde. Dessa tillvägagångssätt påverkar inte lika mycket strömförbrukningen vid väckning. Bekräfta om en funktion agerar före inspelning, efter inspelning eller före överföring, och testa dess beteende på målmodellen.
Verifiera fjärrkonfiguration
Vissa plattformar tillåter att inställningar ändras via en app eller molntjänst; de tillgängliga kontrollerna varierar beroende på modell och firmware. Bekräfta om känslighet, utlösintervall, burst-inställningar, uppladdningsalternativ och scheman kan ändras på distans, och när uppdateringar träder i kraft om kameran är i viloläge eller tillfälligt offline.
6. OEM/ODM-kalibreringschecklista
Innan du väljer en mobil trailkamera-plattform bör du fråga leverantören:
- Vilken PIR-sensorarkitektur, angiven räckvidd och detekteringsvinkel anges?
- Hur definieras känslighetsnivåerna, och visar fälttester återkommande skillnader mellan dem?
- Hur justeras PIR-området med objektivets synfält?
- Hur mäts utlösningshastighet, och vad inkluderar mätningen?
- Finns testprotokoll tillgängliga för olika måltyper, avstånd och miljöförhållanden?
- Var sker AI-klassificeringen, och vad händer med händelser som avvisas?
- Är detekteringszonskontrollerna fysiska, programbaserade eller en kombination?
- Kan burst-fångster och uppladdningar konfigureras oberoende av varandra?
- Vilka inställningar kan ändras på distans, och hur synkroniseras uppdateringar?
- Hur utvärderas batterianvändning, nätverksförsök och konsistens mellan produktionspartier?
Begär dokumenterade testförhållanden och resultat i stället för att enbart lita på översiktsdata. Bekräfta även om de begärda funktionerna finns i en produktionsmodell, kräver firmware-anpassning eller behöver hårdvaruutveckling. Denna skillnad påverkar projektets kostnad, ingenjörstid och lanseringsplanering.
7. Använd WILLFINE 4.0T-CS som modellreferens
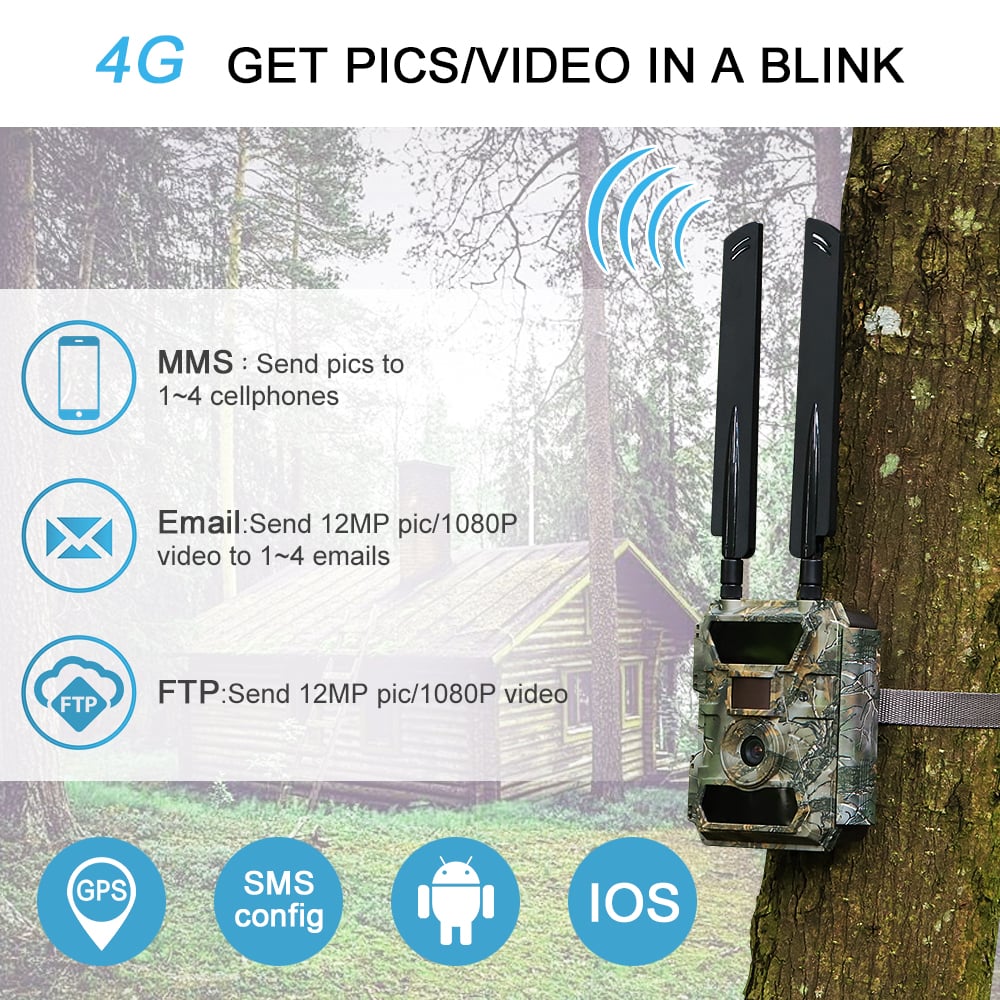
WILLFINE 4.0T-CS kan användas som utgångspunkt för att definiera en testkonfiguration för en cellbaserad trailkamera. I den utkastade produktinformationen anges en digital PIR-sensor, känslighetsinställningar L1–L9, en angiven detekteringsräckvidd på 20 meter, en PIR-detekteringsvinkel på 60 grader, justerbar flerbildsinspelning och 4G LTE-anslutning. Bekräfta dessa uppgifter mot den aktuella specifikationsbladet för exakt modell och konfiguration som utvärderas.
Dessa specifikationer kan hjälpa till att definiera testfall – till exempel genom att jämföra valda känslighetsnivåer, kontrollera målinspelning på flera avstånd och bedöma hur bursträkningsinställningar påverkar mängden genererat innehåll. De fastställer dock inte i sig fältdetekteringsnoggrannhet, batteritid eller prestanda i varje miljö. Dessa resultat bör mätas genom en dokumenterad testplan.
För OEM/ODM-projekt är målet att validera en konfiguration mot det aktuella marknadens krav på upptäckt, bild, anslutning, ström och innehållsleverans – inte bara att välja den modell som har flest inställningar.
8. Frågor som ofta ställs
Är högre PIR-känslighet alltid bättre?
Nej. Högre känslighet kan hjälpa till att upptäcka svagare termiska förändringar, men den kan också öka oönskade utlösningar i vissa miljöer. Testa inställningarna mot målet, rörelsebanan, avståndet och bakgrundsförhållandena.
Hur ska jag kalibrera för upptäckt på natten?
Utför ett separat test på natten med representativa målbanor och avstånd. Anta inte att prestandan på natten alltid förbättras eller att samma känslighetsinställning fungerar lika bra i alla förhållanden. Jämför upptäcktsresultaten och resultaten för användbara bilder.
Kan Edge AI eliminera alla felaktiga utlösningar?
Nej. AI kan klassificera inspelat innehåll och kan minska onödiga uppladdningar eller aviseringar, beroende på implementationen. Den garanterar inte perfekt klassificering eller förhindrar varje PIR-aktivering.
Vad är en acceptabel felaktig-utlösningstakt?
Det finns ingen universell procentsats för alla trailkameraapplikationer. Definiera en acceptansgräns baserat på den avsedda användningsmiljön och utvärdera oönskade aktiveringar tillsammans med missade händelser, användbara inspelningar, batterianvändning och dataanvändning.
Påverkar 4G-signalstyrkan PIR-detekteringsnoggrannheten?
Inte direkt. PIR-detektering påverkas främst av sensorn, firmwaren, installationen och miljön. Svag mobil täckning kan påverka uppladdningsförsök, leveranstid och energiförbrukning, så anslutningen bör testas som en separat del av systemprestandan.
Kan inställningarna för rörelsedetektering justeras på distans?
Vissa modeller stödjer fjärrkonfigurering, men tillgängliga kontroller och uppdateringstider beror på enheten och firmwaren. Bekräfta de parametrar som stöds samt beteendet under viloläge eller vid tillfällig nätverksbortfall innan distribution.
Slutsats: Kalibrera hela systemet
Pålitlig rörelsedetektering på en 4G-spårkamera bestäms inte av en enda känslighetsinställning. Den beror på PIR-prestanda, linsernas justering, installation, firmware, bildupptagningsbeteende, händelsefiltrering, uppladdningspolicy, ströhantering och mobilnätets förhållanden.
En reproducerbar kalibreringsprocess definierar det avsedda scenariot, registrerar en referensnivå, testar olika avstånd och rörelseriktningar, validerar representativa miljöer, mäter konsekventa mått och ändrar en variabel i taget. Detta hjälper varumärken att balansera måldetektering, användbara bilder, oönskade händelser, dataanvändning och batteritid.
Samarbeta med WILLFINE kring ditt projekt med mobilspårkamera
WILLFINE samarbetar med varumärken för utomhusbildning inom hårdvara för mobilspårkameror, inbäddad firmware, Edge AI och anslutna kameraplattformar. För OEM/ODM-program delar du dina målsubjekt, distributionsmiljöer, detekteringskrav samt data- eller elkraftsbegränsningar för att diskutera lämpliga plattformsalternativ och en praktisk plan för provutvärdering.
Diskutera ditt OEM/ODM-projekt med WILLFINE.
