
 EN
Hoe u PIR-bewegingsdetectie in cellulaire wildcamera’s kunt beoordelen: een OEM-gids

Bewegingsdetectie heeft een directe invloed op de prestaties van een 4G-wildcamera. Zelfs wanneer een camera scherpe beeldvorming en betrouwbare celulaire connectiviteit biedt, kunnen gemiste wildgebeurtenissen of herhaalde ongewenste opnames de gebruikerservaring verstoren. Onnodige gebeurtenissen kunnen ook het batterijverbruik, het gebruik van celulaire datavolume en het aantal meldingen verhogen.
Voor merken van jachtcamera’s en OEM/ODM-kopers is effectieve instelling niet eenvoudigweg een kwestie van het kiezen van hoge, middelmatige of lage gevoeligheid. Het vereist testen van hoe de passieve-infrarood (PIR)-sensor, het gezichtsveld van de lens, de firmware, de opname-instellingen, het filteren van gebeurtenissen en het uploadbeleid samenwerken in de beoogde omgeving.
Deze handleiding legt uit hoe u bewegingsdetectie systematisch kunt kalibreren, verschillende oorzaken van ongewenste gebeurtenissen kunt onderscheiden en de resultaten kunt beoordelen voordat u een mobiele trailcamera-platform selecteert of lanceert.
1. Begrijp de belangrijkste PIR-parameters
Een passieve infraroodsensor detecteert veranderingen in infraroodstraling binnen zijn detectiegebied. Wanneer een persoon of dier door dat gebied beweegt, kan het veranderende thermische patroon de camera doen ontwaken en een foto of video opnemen. PIR-detectie verschilt van videogebaseerde bewegingsanalyse: deze reageert op veranderingen in infraroodenergie in plaats van continu zichtbare beeldpixels te interpreteren.
De prestaties hangen af van factoren zoals doelgrootte, temperatuurcontrast, bewegingsrichting, afstand, sensorontwerp en de omgeving. Vier parameters moeten gezamenlijk worden beoordeeld.
Detectiebereik
Het detectiebereik beschrijft de afstand waarop het systeem is ontworpen om te reageren op een geschikt doel onder gespecificeerde omstandigheden. Een gepubliceerd maximaal bereik is geen garantie dat elk dier op die afstand zal worden gedetecteerd. Test meerdere afstanden die overeenkomen met de beoogde toepassing.
PIR-gevoeligheid
De gevoeligheid beïnvloedt hoe snel het systeem reageert op veranderingen in infraroodsignalen. Hogere gevoeligheid kan helpen bij het detecteren van zwakkere thermische signalen, maar kan ook leiden tot ongewenste activeringen in omgevingen met bewegende vegetatie of wisselende thermische achtergronden. De nuttige instelling is die welke voldoet aan de vereiste doeldetectie zonder onaanvaardbare ongewenste gebeurtenissen te veroorzaken.
Detectiehoek en lensveld van visie
Het thermische detectiebereik van de PIR-sensor is niet noodzakelijkerwijs identiek aan het gezichtsveld van de camera-lens. Als de sensor reageert op beweging buiten het opgenomen beeld, kan de camera lege frames vastleggen. Een brede lens betekent niet automatisch dat de PIR-sensor doelen over het gehele beeld kan detecteren. Beoordeel de uitlijning tussen sensor en lens op de geselecteerde hardwareconfiguratie.
Uitslagssnelheid
De activeringsnelheid moet worden gedefinieerd volgens de meetmethode van de leverancier. De tijd tussen een geldige PIR-gebeurtenis en een opgeslagen, bruikbaar beeld kan de reactietijd van de sensor, het ontwaken van de camera, de belichtingstijd en de verwerkingstijd omvatten. Voor bewegende wilde dieren dient het daadwerkelijk vastgelegde resultaat te worden beoordeeld, in plaats van te vertrouwen op één opvallende specificatie.
2. Diagnoseer het probleem voordat u instellingen wijzigt
De term ‘vals alarm’ kan verschillende problemen beschrijven, en elk ervan kan een andere oplossing vereisen.
- PIR-valse activering: De sensor wordt geactiveerd terwijl er geen gewenste doelgebeurtenis heeft plaatsgevonden. Mogelijke oorzaken zijn bewegende vegetatie, wisselend zonlicht, thermische variaties, gevoeligheidsinstellingen of de installatie.
- Onrelevante opname: Er wordt beweging gedetecteerd, maar de resulterende afbeelding toont geen nuttig doelobject. Mogelijke oorzaken zijn een ongelijkheid tussen sensor en lens, camera-oriëntatie, doelafstand of trigger-timing.
- Ongevraagde upload of melding: De camera registreert een reële gebeurtenis, maar het systeem verzendt inhoud of meldingen die niet nuttig zijn voor de toepassing. Uploadregels, beeldselectie, gebeurtenisfiltering en meldingsinstellingen kunnen hierbij van belang zijn.
Het verhogen of verlagen van de gevoeligheid lost een probleem met het uploadbeleid niet noodzakelijkerwijs op. Evenzo voorkomt het aanpassen van uploadinstellingen niet dat de camera wakker wordt als de PIR-sensor blijft activeren. Identificeer eerst de fase waarin het probleem optreedt, voordat u het systeem afstemt.
3. Een zesstaps veldcalibratieproces
Stap 1: Definieer het beoogde detectiescenario
Noteer wat de camera moet detecteren en wat geldt als een succesvolle opname. Noteer het doeltype, de geschatte doelgrootte, het typische bewegingspad, de vereiste detectieafstand, de installatiepositie, de verwachte dag/nachtomstandigheden, het seizoensgebonden temperatuurbereik en het gewenste gedrag voor foto’s of video’s.
Een camera die een smalle wildpad bewaakt, kan andere instellingen nodig hebben dan een camera die een open voedergebied bestrijkt. De kalibratiecriteria moeten de werkelijke toepassing weerspiegelen, niet een algemeen doel.
Stap 2: Stel een uitgangsniveau vast
Noteer het cameramodel en de hardwareversie, de firmwareversie, de lensconfiguratie, de PIR-gevoeligheid, het activeringsinterval, de burstinstellingen, de stroombron, de montagepositie, de mobiele netwerkprovider of het netwerk, de signaalomstandigheden, de instellingen voor afbeeldingsoverdracht en de configuratie van gebeurtenisfiltering.
Voer een eerste test uit zonder instellingen te wijzigen. Een observatieperiode van 24–48 uur kan nuttig zijn als initiële basiswaarde, maar is geen universele acceptatieperiode. Langere tests kunnen nodig zijn om wisselende weersomstandigheden, doelactiviteiten of seizoensgebonden omstandigheden vast te leggen. Noteer het totaal aantal activeringen, geverifieerde doelgebeurtenissen, bruikbare opnames, ongewenste gebeurtenissen, geüploade gegevens, leveringsvertragingen en batterijverbruik, indien meetbaar.
Stap 3: Test verschillende afstanden en bewegingsrichtingen
Test posities op korte, middellange en grote afstand die relevant zijn voor de toepassing. Neem zowel zijwaartse beweging dwars door het detectiegebied van de camera als beweging rechtstreeks naar de camera toe op, omdat deze bewegingspaden mogelijk verschillende PIR-responsen opleveren.
Voor een gecontroleerde screeningtest kan een team voorbeeldafstanden zoals 5 m, 10 m en 20 m gebruiken, waarbij elk bewegingspatroon meerdere keren wordt herhaald. Dit zijn illustratieve waarden, geen universele vereisten; kies afstanden op basis van de productspecificatie en het beoogde doelwit. Noteer op elk testpunt of de camera activeert en of het beeld het onderwerp duidelijk genoeg weergeeft voor het beoogde gebruik.
Stap 4: Valideren in representatieve omgevingen
Laboratorium- of gecontroleerde tests zijn nuttig voor vergelijkingen, maar buitomstandigheden kunnen het gedrag van PIR veranderen. Beoordeel, indien relevant:
- Dichte begroeiing of hoog gras, om activeringen gerelateerd aan bladwerk te identificeren.
- Direct of wisselend zonlicht, om reacties op wisselende thermische achtergronden te observeren.
- Warme en koude omstandigheden, om consistentie van detectie en batterijgedrag te controleren.
- Dagelijks en nachtelijk bedrijf, om betrouwbaarheid van opname en bruikbaarheid van beelden te vergelijken.
- Sterke en zwakke mobiele dekking, om uploadsucces, herproberen en leveringsvertragingen te meten.
Een korte proefperiode kan duidelijke problemen blootleggen. Voor de productvalidatie moet een testduur en een omgevingsdekkingsgraad worden gebruikt die passend zijn voor de beoogde markt van het product. Documenteer de omstandigheden, zodat de resultaten kunnen worden vergeleken tussen monsters en firmwareversies.
Stap 5: Meet consistente prestatie-indicatoren
Gebruik duidelijke definities en dezelfde berekeningsmethode voor elke testronde.
|
Metrisch |
Aanbevolen berekening |
|
Doeldetectiesnelheid |
Geverifieerde doelgebeurtenissen gedetecteerd ÷ totaal aantal geverifieerde doelgebeurtenissen |
|
Gemiste-gebeurtenissnelheid |
Geverifieerde doelgebeurtenissen gemist ÷ totaal aantal geverifieerde doelgebeurtenissen |
|
Frequentie van ongewenste activeringen |
Onbedoelde activeringen ÷ bewakingstijd (in uren) |
|
Gebruikbare opnamefrequentie |
Bruikbare doelopnames ÷ totaal aantal doelopnames |
|
Dagelijks geüploade gegevens |
Totaal geüploade gegevens ÷ bewakingsdagen |
|
Batterijverbruik |
Gemeten energieverbruik over een gedefinieerde periode of een gedocumenteerde schatting van de actietijd |
|
Leveringstijd van gebeurtenis |
Tijd tussen een geldige gebeurtenis en de beschikbaarheid van inhoud of melding |
Nauwkeurige detectie- en gemiste-gebeurtenispercentages vereisen een onafhankelijk register van de doelactiviteit, zoals gecontroleerde looptests of een gesynchroniseerde referentiecamera. Definieer hoe herhaalde opnames van hetzelfde dier worden gegroepeerd tot één gebeurtenis. Er bestaat geen universele acceptatiedrempel die geschikt is voor elke toepassing; stel doelen vast op basis van productpositionering, klantverwachtingen en implementatieomstandigheden.
Stap 6: Pas één variabele tegelijk aan
Na vaststelling van de uitgangspositie wijzigt u telkens één belangrijke variabele—bijvoorbeeld PIR-gevoeligheid, triggerinterval, burstaantal of uploadbeleid. Herhaal de relevante test onder vergelijkbare omstandigheden en vergelijk de detectie, bruikbare opnames, ongewenste gebeurtenissen, datagebruik en batterijgedrag.
Het doel is niet noodzakelijkerwijs om nul ongewenste activeringen te bereiken. Instellingen die te streng zijn, kunnen ook leiden tot het missen van belangrijke gebeurtenissen. Kies de configuratie die voldoet aan de detectievereisten van het project, terwijl ongewenste gebeurtenissen en bedrijfskosten binnen aanvaardbare grenzen blijven.
4. Controleer de installatie voordat u de sensor de schuld geeft
De installatie kan een aanzienlijk effect hebben op de bewegingsdetectieresultaten. Controleer de montagehoogte, de neerwaartse hoek, de uitlijning, nabijgelegen vegetatie en de relatie tussen het PIR-detectiegebied en het zichtbare beeldveld. De beste positie hangt af van de doelgrootte, het terrein, het cameradesign en het bewegingspad.
Voor wildpaden: vergelijk een camera die dwars op het pad is gericht met een camera die langs het pad is gericht, indien de locatieomstandigheden dit toelaten. Zijwaartse beweging kan meer van de detectiezones van de sensor passeren, maar de beste uitlijning moet worden bevestigd via testen. Verwijder of verplaats nabijgelegen objecten die herhaaldelijk ongewenste activeringen veroorzaken, terwijl de vereiste dekking voor het beoogde doel behouden blijft.
Herhaal na elke fysieke aanpassing de basistest. Anders kan het moeilijk zijn om te bepalen of een verbetering het gevolg is van de wijziging in de montage of van een aanpassing van de gevoeligheid.
5. Begrijp AI-filtering, detectiezones en afstandsafstemming
PIR-activering en AI-filtering zijn verschillende stadia
PIR-detectie kan de camera wekken en het opnemen starten. AI kan vervolgens de opgenomen inhoud classificeren—bijvoorbeeld als dier, persoon, voertuig of onbelangrijke scène—afhankelijk van het productontwerp. Filteren kan onnodige uploads of meldingen verminderen, maar AI die na de opname wordt uitgevoerd, herstelt niet het energieverbruik dat al is gebruikt om de camera te wekken en de afbeelding te maken.
Vraag leveranciers waar de AI-verwerking plaatsvindt, of afgewezen gebeurtenissen lokaal worden opgeslagen, en of filteren plaatsvindt vóór upload of melding. De werkelijke besparingen hangen af van de hardware, firmware en werkwijze.
Bevestig wat ‘detectiezones’ betekenen
Een software-gedefinieerde zone kan afbeeldingen filteren nadat de PIR-sensor is geactiveerd. Een fysiek ontwerp kan daarentegen het daadwerkelijke bereik van de sensor beperken. Deze benaderingen hebben niet hetzelfde effect op het stroomverbruik bij inschakelen. Bevestig of een functie vóór opname, na opname of vóór verzending werkt, en test haar gedrag op het doelmodel.
Controleer externe configuratie
Sommige platforms maken het mogelijk om instellingen via een app of een cloudservice te wijzigen; de beschikbare bedieningsopties variëren per model en firmware. Controleer of gevoeligheid, triggerinterval, burstinstellingen, uploadopties en schema’s op afstand kunnen worden gewijzigd, en wanneer updates van kracht worden als de camera slaapt of tijdelijk offline is.
6. OEM/ODM-calibratiecontrolelijst
Voordat u een cellulaire trailcamera-platform kiest, stelt u de leverancier de volgende vragen:
- Welke PIR-sensorarchitectuur, opgegeven bereik en detectiehoek zijn gespecificeerd?
- Hoe zijn gevoeligheidsniveaus gedefinieerd, en tonen veldtests herhaalbare verschillen tussen deze niveaus?
- Hoe is de PIR-dekking uitgelijnd met het gezichtsveld van de lens?
- Hoe wordt triggersnelheid gemeten, en wat valt onder deze meting?
- Zijn testrapporten beschikbaar voor verschillende doeltypen, afstanden en omgevingsomstandigheden?
- Waar vindt AI-classificatie plaats, en wat gebeurt er met afgewezen gebeurtenissen?
- Zijn de bedieningsopties voor detectiezones fysiek, softwaregebaseerd of een combinatie daarvan?
- Kunnen burst-opnames en -uploads onafhankelijk van elkaar worden geconfigureerd?
- Welke instellingen kunnen op afstand worden gewijzigd, en hoe worden updates gesynchroniseerd?
- Hoe worden batterijgebruik, netwerkherpogingen en consistentie per productiebatch beoordeeld?
Verzoek om gedocumenteerde testomstandigheden en -resultaten in plaats van uitsluitend te vertrouwen op kopspecificaties. Bevestig ook of de gevraagde functies beschikbaar zijn in een productiemodel, firmwareaanpassing vereisen of hardwareontwikkeling nodig hebben. Dit onderscheid heeft invloed op projectkosten, engineeringtijd en lanceringplanning.
7. Gebruik van WILLFINE 4.0T-CS als modelreferentie
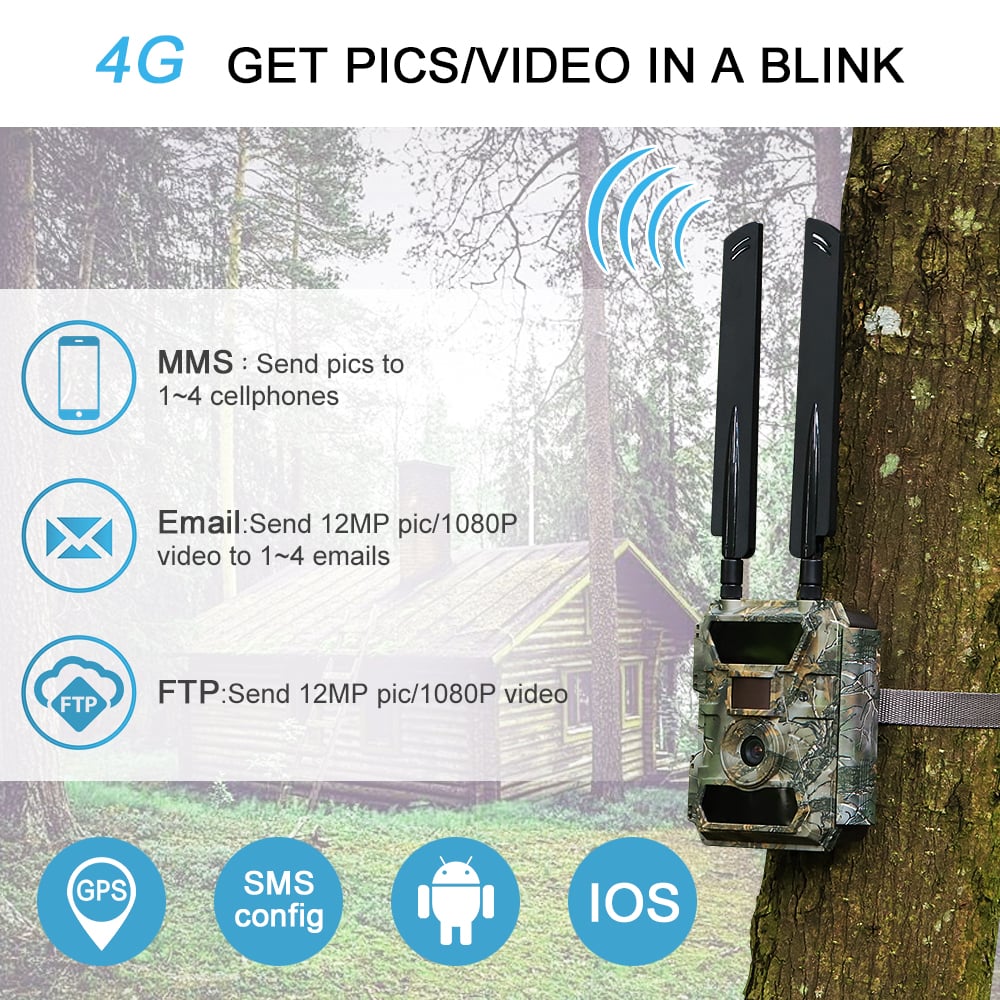
De WILLFINE 4.0T-CS kan dienen als uitgangspunt voor het definiëren van een testconfiguratie voor een cellulaire trailcamera. De conceptproductinformatie vermeldt een digitale PIR-sensor, gevoeligheidsinstellingen L1–L9, een opgegeven detectieafstand van 20 meter, een PIR-detectiehoek van 60 graden, instelbare meervoudige opnamemodus en 4G LTE-connectiviteit. Bevestig deze details aan de hand van het huidige specificatieblad voor het exacte model en de specifieke configuratie die wordt beoordeeld.
Deze specificaties kunnen helpen bij het definiëren van testgevallen—bijvoorbeeld door geselecteerde gevoeligheidsniveaus met elkaar te vergelijken, doelopnames op meerdere afstanden te controleren en te beoordelen hoe de burstinstellingen de hoeveelheid gegenereerde inhoud beïnvloeden. Zij stellen op zichzelf echter geen velddetectienauwkeurigheid, batterijlevensduur of prestaties in elke omgeving vast. Deze resultaten moeten worden gemeten via een gedocumenteerd testplan.
Bij OEM/ODM-projecten is het doel om een configuratie te valideren op basis van de vereisten van de doelmarkt voor detectie, beeldkwaliteit, connectiviteit, stroomvoorziening en contentlevering—niet eenvoudigweg om het model met de meeste instellingen te kiezen.
8. Veelgestelde vragen
Is een hogere PIR-gevoeligheid altijd beter?
Nee. Een hogere gevoeligheid kan helpen bij het detecteren van zwakkere thermische veranderingen, maar kan ook ongewenste activeringen vergroten in sommige omgevingen. Test de instellingen onder representatieve omstandigheden: doel, bewegingspad, afstand en achtergrond.
Hoe moet ik kalibreren voor nachtdetectie?
Voer een aparte nachttest uit met representatieve doelpaden en -afstanden. Ga er niet automatisch vanuit dat de prestaties ‘s nachts altijd beter zijn of dat dezelfde gevoeligheidsinstelling in alle omstandigheden even goed werkt. Vergelijk de resultaten voor detectie en bruikbaar beeld.
Kan Edge AI alle valse triggers elimineren?
Nee. AI kan vastgelegde inhoud classificeren en kan, afhankelijk van de implementatie, onnodige uploads of meldingen verminderen. Het garandeert echter geen perfecte classificatie en voorkomt niet elke PIR-activering.
Wat is een aanvaardbare fout-triggerfrequentie?
Er bestaat geen universeel percentage dat voor alle trailcamera-toepassingen geldt. Definieer een acceptatiedrempel op basis van het doelgebruik en evalueer ongewenste activeringen naast gemiste gebeurtenissen, bruikbare opnames, batterijgebruik en gegevensverbruik.
Beïnvloedt de 4G-signaalsterkte de nauwkeurigheid van PIR-detectie?
Niet direct. PIR-detectie wordt voornamelijk beïnvloed door de sensor, firmware, installatie en omgeving. Zwakke mobiele dekking kan wel invloed hebben op uploadpogingen, leveringstijd en energieverbruik; connectiviteit dient daarom als een afzonderlijk onderdeel van de systeemprestatie te worden getest.
Kunnen instellingen voor bewegingsdetectie op afstand worden aangepast?
Sommige modellen ondersteunen externe configuratie, maar de beschikbare bedieningselementen en het tijdstip van updates zijn afhankelijk van het apparaat en de firmware. Bevestig de ondersteunde parameters en het gedrag tijdens slaapmodus of tijdelijk netwerkverlies voordat u het systeem in gebruik neemt.
Conclusie: Kalibreer het volledige systeem
Betrouwbare bewegingsdetectie op een 4G wildcamera wordt niet bepaald door één gevoeligheidsinstelling. Het hangt af van PIR-prestaties, lensuitlijning, installatie, firmware, opnamegedrag, gebeurtenisfiltering, uploadbeleid, stroombeheer en mobiele-netwerkcondities.
Een reproduceerbaar kalibratieproces definieert het beoogde scenario, registreert een uitgangsstand, test verschillende afstanden en bewegingsrichtingen, valideert representatieve omgevingen, meet consistente metrieken en wijzigt telkens slechts één variabele. Dit helpt merken om een evenwicht te vinden tussen doeldetectie, bruikbare afbeeldingen, ongewenste gebeurtenissen, datagebruik en batterijlevensduur.
Werk samen met WILLFINE aan uw mobiele wildcameraproject
WILLFINE werkt samen met merken op het gebied van outdoor imaging voor hardware van cellulaire trailcamera's, ingebedde firmware, Edge AI en verbonden camera-platforms. Voor OEM/ODM-programma's kunt u uw doelobjecten, implementatieomgevingen, detectievereisten en beperkingen op het gebied van gegevens of stroom delen om geschikte platformopties en een praktisch plan voor monsterbeoordeling te bespreken.
Bespreek uw OEM/ODM-project met WILLFINE.
