
 EN
ارزیابی تشخیص حرکت PIR در دوربینهای ردیاب سلولی: راهنمای سازنده اصلی (OEM)

تشخیص حرکت تأثیر مستقیمی بر عملکرد دوربینهای ردپای ۴جی دارد. حتی اگر دوربین تصاویری شفاف و اتصال سلولی قابلاطمینان ارائه دهد، عدم ثبت رویدادهای حیاتوحش یا ثبت مکرر رویدادهای ناخواسته میتواند تجربهٔ کاربری را تضعیف کند. رویدادهای غیرضروری همچنین ممکن است مصرف باتری، مصرف دادههای سلولی و تعداد اعلانها را افزایش دهند.
برای برندهای دوربینهای شکاری و خریداران سازندهٔ اصلی یا سازندهٔ طراحیشده بهسفارش، تنظیم مؤثر تنها مسئلهٔ انتخاب حالتهای بالا، متوسط یا پایین برای حساسیت نیست. بلکه نیازمند آزمونِ نحوهٔ همکاری سنسور مادونقرمز غیرفعال (PIR)، میدان دید عدسی، نرمافزار داخلی، تنظیمات ثبت تصویر، فیلترکردن رویدادها و سیاست ارسال دادهها در محیط مورد نظر است.
این راهنما نحوهٔ تنظیم دقیق تشخیص حرکت بهصورت سیستماتیک را توضیح میدهد، علل مختلف رویدادهای ناخواسته را از هم جدا میسازد و نتایج را پیش از انتخاب یا راهاندازی یک پلتفرم دوربین ردپای سلولی ارزیابی میکند.
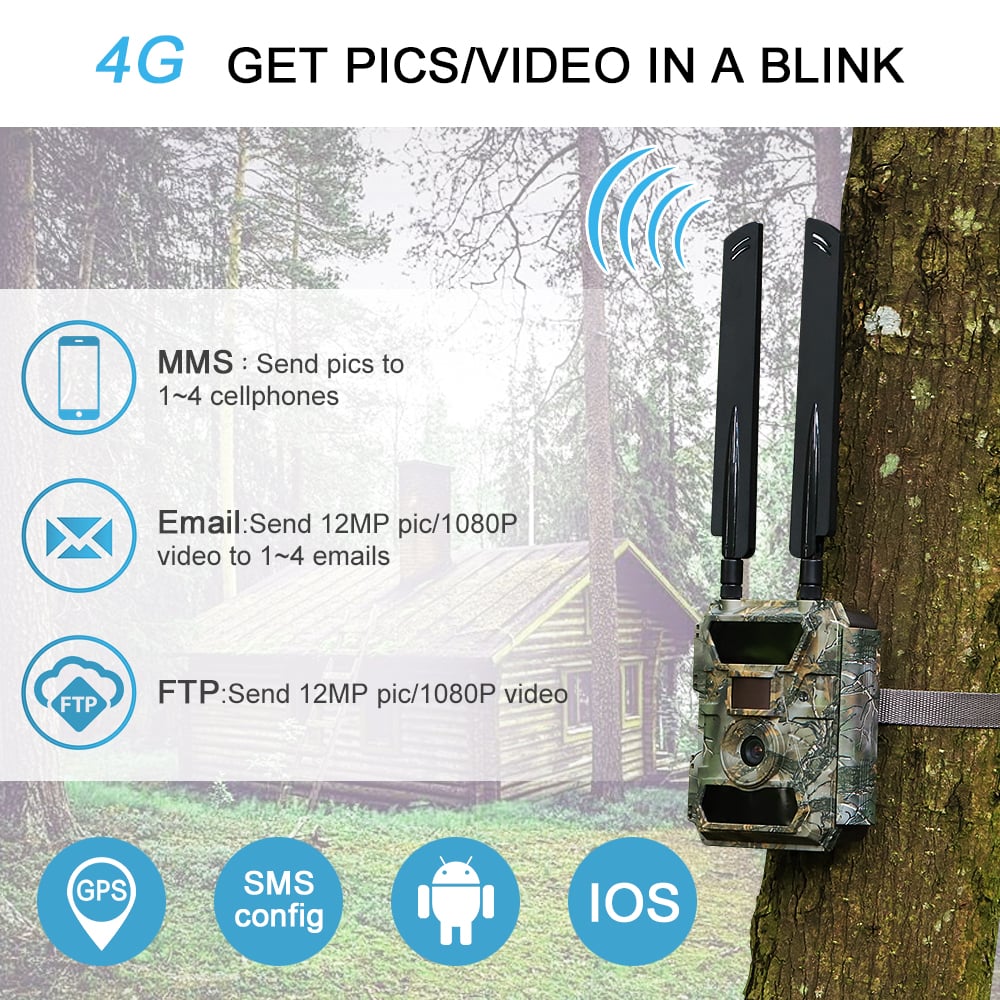
۱. درک پارامترهای اصلی سنسور PIR
سنسور مادون قرمز غیرفعال (PIR) تغییرات تابش مادون قرمز در محدودهٔ تشخیص خود را شناسایی میکند. وقتی فرد یا حیوانی از این محدوده عبور میکند، الگوی حرارتی متغیر ممکن است باعث بیدار شدن دوربین و ثبت تصویر یا فیلم شود. تشخیص PIR با تحلیل حرکت مبتنی بر ویدئو متفاوت است: این سنسور به تغییرات انرژی مادون قرمز واکنش نشان میدهد، نه اینکه بهصورت مداوم پیکسلهای تصویر مرئی را تفسیر کند.
عملکرد آن به عواملی مانند اندازهٔ هدف، تفاوت دمایی، جهت حرکت، فاصله، طراحی سنسور و محیط اطراف بستگی دارد. چهار پارامتر باید بهطور همزمان ارزیابی شوند.
محدوده تشخیص
محدودهٔ تشخیص، فاصلهای را توصیف میکند که سیستم برای پاسخ به یک هدفِ واجدشرایط در شرایط مشخصی طراحی شده است. بیشینهٔ محدودهٔ اعلامشده تضمینی نیست که هر حیوانی در آن فاصله تشخیص داده شود. چندین فاصله را آزمایش کنید که با کاربردِ موردنظر هماهنگ باشند.
حساسیت PIR
حساسیت، میزان آمادگی سیستم برای پاسخ به تغییرات در سیگنالهای مادونقرمز را تعیین میکند. حساسیت بالاتر ممکن است به تشخیص سیگنالهای حرارتی ضعیفتر کمک کند، اما میتواند در محیطهایی با گیاهان متحرک یا زمینههای حرارتی متغیر، فعالسازیهای ناخواسته را افزایش دهد. تنظیم مفید، تنظیمی است که نیاز به تشخیص هدف را برآورده میکند بدون اینکه رویدادهای ناخواستهٔ غیرقابلقبولی ایجاد شود.
زاویهٔ تشخیص و میدان دید عدسی
پوشش تشخیص حرارتی سنسور پیر لزوماً با زاویه دید عدسی دوربین یکسان نیست. اگر سنسور به حرکتی خارج از تصویر ضبطشده واکنش نشان دهد، دوربین ممکن است فریمهای خالی را ثبت کند. عدسی گسترده بهخودیخود بهمعنای توانایی سنسور پیر در تشخیص اهداف در سراسر تصویر نیست. همترازی سنسور و عدسی را در پیکربندی سختافزاری انتخابشده ارزیابی کنید.
سرعت فعالسازی
سرعت آغاز واکنش باید بر اساس روش اندازهگیری تأمینکننده تعریف شود. زمان لازم برای ایجاد یک تصویر قابلاستفاده و ذخیرهشده از لحظه وقوع رویداد معتبر پیر ممکن است شامل زمان پاسخ سنسور، بیدار شدن دوربین، تنظیم نوردهی و پردازش تصویر باشد. برای موجودات زنده متحرک، نتیجه واقعیِ ثبتشده را ارزیابی کنید و نه اینکه فقط به یک مشخصه کلی و برجسته اتکا کنید.
۲. پیش از تغییر تنظیمات، مشکل را تشخیص دهید
اصطلاح «واکنش نامعتبر» میتواند به مشکلات مختلفی اشاره داشته باشد و هر یک ممکن است نیازمند پاسخی متفاوت باشد.
- فعالشدن نادرست سنسور پیر: سنسور در شرایطی فعال میشود که هیچ رویداد هدفمندی رخ نداده است. عوامل احتمالی شامل حرکت گیاهان، تغییرات نور خورشید، نوسانات دمایی، تنظیمات حساسیت یا نحوه نصب است.
- ضبط بیربط: حرکتی تشخیص داده میشود، اما تصویر حاصل حاوی هدف مفیدی نیست. علل احتمالی شامل عدم تطابق سنسور با لنز، جهتگیری دوربین، فاصله هدف یا زمانبندی فعالسازی است.
- ارسال یا هشدار ناخواسته: دوربین رویداد واقعی را ثبت میکند، اما سیستم محتوایی یا اعلانهایی ارسال میکند که برای کاربرد مورد نظر بیفایده هستند. قوانین ارسال، انتخاب تصویر، فیلترکردن رویدادها و تنظیمات اعلان ممکن است مرتبط باشند.
افزایش یا کاهش حساسیت لزوماً مشکل مربوط به سیاست ارسال را حل نمیکند. بههمینترتیب، تغییر تنظیمات ارسال جلوی بیدار شدن دوربین را نمیگیرد اگر سنسور پیر همچنان فعال شود. پیش از تنظیم سیستم، مرحلهای که مشکل در آن رخ میدهد را شناسایی کنید.
۳. فرآیند کالیبراسیون میدانی ششمرحلهای
مرحلهٔ ۱: تعریف سناریوی مورد نظر برای تشخیص
آنچه را که دوربین باید شناسایی کند و معیارهای موفقیت در ثبت تصویر یا فیلم را بنویسید. نوع هدف، اندازه تقریبی هدف، مسیر حرکت معمولی آن، فاصله لازم برای شناسایی، محل نصب دوربین، شرایط روشنایی روز یا شب، دامنه دمایی فصلی و رفتار مطلوب تصویر یا فیلم را ثبت کنید.
دوربینی که مسیر باریکی از حیوانات را زیر نظر دارد ممکن است تنظیمات متفاوتی نسبت به دوربینی داشته باشد که منطقه باز تغذیه را پوشش میدهد. معیارهای کالیبراسیون باید منعکسکننده کاربرد واقعی باشند، نه یک هدف عمومی.
مرحلهٔ ۲: ایجاد پایهای اولیه
مدل دوربین و نسخه سختافزاری آن، نسخه فرم웨ر، پیکربندی لنز، حساسیت سنسور PIR، فاصله زمانی فعالسازی، تنظیمات سریعگیری (burst)، منبع تغذیه، موقعیت نصب، اپراتور سلولی یا شبکه، شرایط سیگنال، تنظیمات آپلود تصویر و پیکربندی فیلتر رویدادها را ثبت کنید.
یک آزمایش اولیه بدون تغییر تنظیمات انجام دهید. مشاهدهٔ ۲۴ تا ۴۸ ساعته ممکن است برای تعیین پایهٔ اولیه مفید باشد، اما این دوره بهطور کلی بهعنوان دورهٔ پذیرش محسوب نمیشود. شاید آزمایشهای طولانیتری برای ثبت تغییرات آبوهوایی، فعالیتهای هدف یا شرایط فصلی لازم باشد. تعداد کل فعالسازیها، رویدادهای تأییدشدهٔ هدف، تصاویر قابلاستفاده، رویدادهای ناخواسته، دادههای آپلودشده، تأخیر در ارسال و مصرف باتری (در صورت قابلاندازهگیری) را ثبت کنید.
مرحلهٔ ۳: آزمایش فواصل و جهتهای حرکتی مختلف
موقعیتهای نزدیک، میانی و دور را که برای نصب مرتبط هستند، آزمایش کنید. هم حرکت عرضی در سراسر ناحیهٔ تشخیص دوربین و هم حرکت مستقیم به سمت دوربین را شامل شوید، زیرا این مسیرها ممکن است پاسخهای متفاوتی از سنسور PIR ایجاد کنند.
برای آزمون غربالگری کنترلشده، یک تیم ممکن است از فواصل نمونه مانند ۵ متر، ۱۰ متر و ۲۰ متر استفاده کند و هر الگوی حرکتی را چندین بار تکرار نماید. این مقادیر صرفاً نمایشی هستند و الزام جهانی محسوب نمیشوند؛ فواصل را بر اساس مشخصات محصول و هدف مورد نظر انتخاب کنید. در هر نقطهٔ آزمون، ثبت کنید که آیا دوربین فعال میشود و آیا تصویر، موضوع را بهاندازهٔ کافی واضح نشان میدهد تا برای کاربرد مورد نظر مناسب باشد.
مرحلهٔ ۴: اعتبارسنجی در محیطهای نماینده
آزمونهای آزمایشگاهی یا کنترلشده برای مقایسه مفید هستند، اما شرایط بیرونی میتوانند رفتار سنسورهای PIR را تغییر دهند. در صورت ارتباط، موارد زیر را ارزیابی کنید:
- پوشش گیاهی متراکم یا علفهای بلند، تا فعالشدنهای ناشی از برگها شناسایی شوند.
- تابش مستقیم یا متغیر خورشید، تا پاسخهای سنسور به تغییرات پسزمینهٔ حرارتی مشاهده شوند.
- شرایط گرم و سرد، تا سازگاری تشخیص و رفتار باتری بررسی شود.
- عملکرد در روز و شب، تا قابلیت اطمینان ثبت تصویر و کاربردپذیری آن مقایسه شود.
- پوشش سلولی قوی و ضعیف، تا موفقیت آپلود، تلاشهای مجدد و تأخیر در تحویل اندازهگیری شود.
یک آزمایش کوتاه میتواند مشکلات آشکار را آشکار سازد. برای تأیید تولید، باید از مدت زمان آزمایش و پوشش محیطی مناسب با بازار هدف محصول استفاده شود. شرایط را مستند کنید تا بتوان نتایج را بین نمونهها و نسخههای مختلف فرمور مقایسه کرد.
مرحلهٔ ۵: اندازهگیری معیارهای عملکرد ثابت
از تعریفهای روشن و روش محاسبهٔ یکسان در همهٔ دورههای آزمایش استفاده کنید.
|
METRIC |
محاسبهٔ پیشنهادی |
|
نرخ شناسایی هدف |
رویدادهای هدف تأییدشدهٔ شناساییشده ÷ کل رویدادهای هدف تأییدشده |
|
نرخ رویدادهای از قلمافتاده |
رویدادهای هدف تأییدشدهٔ از قلمافتاده ÷ کل رویدادهای هدف تأییدشده |
|
فرآوانی فعالسازیهای ناخواسته |
فعالسازیهای ناخواسته ÷ ساعتهای نظارت |
|
نرخ قابلاستفادهٔ ثبتتصویر |
ضبطهای قابلاستفاده از اهداف ÷ کل ضبطهای اهداف |
|
دادههای آپلودشدهٔ روزانه |
کل دادههای آپلودشده ÷ روزهای نظارت |
|
مصرف باتری |
مصرف انرژی اندازهگیریشده در بازهای مشخص یا برآورد مستندشده از زمان کارکرد |
|
زمان تحویل رویداد |
زمان سپریشده از رویداد واجدشرایط تا دسترسپذیر شدن محتوا یا اطلاعیه |
برای دستیابی به نرخ تشخیص دقیق و نرخ رویدادهای از قلمافتاده، ثبت مستقل فعالیت هدف ضروری است؛ مانند آزمونهای راهرفتن کنترلشده یا دوربین مرجع همگامسازیشده. نحوه گروهبندی تصاویر مکرر از یک حیوان بهعنوان یک رویداد واحد را تعریف کنید. آستانهٔ پذیرش منحصربهفردی برای تمام کاربردها وجود ندارد؛ بنابراین اهداف را با توجه به جایگاه محصول، انتظارات مشتری و شرایط نصب تعیین کنید.
مرحلهٔ ۶: تنظیم یک متغیر در هر بار
پس از تعیین پایهٔ اولیه، یکی از متغیرهای اصلی را در هر بار تغییر دهید—برای مثال، حساسیت سنسور PIR، فاصلهٔ زمانی فعالسازی، تعداد عکسهای پشتسرهم در هر نوبت، یا سیاست ارسال داده. آزمون مربوطه را تحت شرایط قابلمقایسه تکرار کنید و نتایج را از نظر تشخیص، تصاویر قابلاستفاده، رویدادهای ناخواسته، مصرف داده و رفتار باتری مقایسه کنید.
هدف لزوماً دستیابی به صفر فعالسازیهای ناخواسته نیست. تنظیماتی که بیش از حد محدودکننده باشند، ممکن است منجر به از دست رفتن رویدادهای مهم شوند. پیکربندیای را انتخاب کنید که نیازهای تشخیص پروژه را برآورده سازد، در عین حال رویدادهای ناخواسته و هزینههای عملیاتی را در محدودههای قابل قبول نگه دارد.
۴. پیش از سرزنش سنسور، نصب آن را بررسی کنید
نصب میتواند تأثیر قابل توجهی بر نتایج تشخیص حرکت داشته باشد. ارتفاع نصب، زاویه رو به پایین، جهتگیری، پوشش گیاهی اطراف و رابطهٔ بین ناحیهٔ تشخیص PIR و چارچوب دیدهشده را بررسی کنید. بهترین موقعیت به اندازهٔ هدف، توپوگرافی منطقه، طراحی دوربین و مسیر حرکت بستگی دارد.
برای مسیرهای حیات وحش، در صورت امکان، دوربینی که بهصورت عرضی نسبت به مسیر قرار گرفته را با دوربینی که بهصورت طولی نسبت به آن تنظیم شده مقایسه کنید. حرکت جانبی ممکن است مناطق تشخیص سنسور را بیشتر پوشش دهد، اما بهترین جهتگیری باید از طریق آزمون تأیید شود. اشیاء نزدیکی که بهطور مکرر فعالسازیهای ناخواسته ایجاد میکنند را حذف یا جابهجا کنید، بدون اینکه پوشش لازم برای هدف مورد نظر تحت تأثیر قرار گیرد.
پس از هر تنظیم فیزیکی، آزمون پایه را تکرار کنید. در غیر این صورت، ممکن است مشخص نباشد که بهبود حاصل از تغییر نصب یا از تنظیم حساسیت بوده است.
۵. درک فیلترسازی هوش مصنوعی، مناطق تشخیص و تنظیم از راه دور
فعالسازی PIR و فیلترسازی هوش مصنوعی مراحل متفاوتی هستند
تشخیص PIR ممکن است دوربین را از حالت بیدار کند و فرآیند ثبت تصویر را آغاز نماید. سپس هوش مصنوعی ممکن است محتوای ثبتشده را طبق طراحی محصول دستهبندی کند — برای مثال بهعنوان حیوان، انسان، وسیله نقلیه یا صحنهای غیرمرتبط. فیلترکردن میتواند ارسالها یا اطلاعرسانیهای غیرضروری را کاهش دهد، اما هوش مصنوعی که پس از ثبت تصویر اجرا میشود، انرژی صرفشده برای بیدار کردن دوربین و گرفتن تصویر را بازیابی نمیکند.
از تأمینکنندگان بپرسید که پردازش هوش مصنوعی در کجا انجام میشود، آیا رویدادهای ردشده بهصورت محلی ذخیره میشوند و آیا فیلترکردن قبل از ارسال یا اطلاعرسانی انجام میگیرد. صرفهجویی واقعی به سختافزار، فرم웨ر و گردش کار بستگی دارد.
معنای «منطقههای تشخیص» را تأیید کنید
یک منطقه تعریفشده نرمافزاری ممکن است تصاویر را پس از فعالشدن سنسور PIR فیلتر کند. در مقابل، یک طراحی فیزیکی ممکن است پوشش واقعی سنسور را محدود کند. این دو رویکرد تأثیر یکسانی بر مصرف انرژی هنگام بیدار شدن ندارند. تأیید کنید که یک قابلیت آیا قبل از ثبت، پس از ثبت یا قبل از ارسال عمل میکند و رفتار آن را روی مدل هدف آزمایش کنید.
پیکربندی از راه دور را تأیید کنید
برخی از پلتفرمها امکان تغییر تنظیمات را از طریق اپلیکیشن یا سرویس ابری فراهم میکنند؛ کنترلهای موجود بسته به مدل و نرمافزار داخلی متفاوت است. لطفاً تأیید کنید که آیا حساسیت، فاصله زمانی فعالسازی، تنظیمات دستهای (burst)، گزینههای آپلود و زمانبندیها را بهصورت دوربرد میتوان تغییر داد یا خیر، و همچنین مشخص کنید که در صورت خوابیده یا قطع موقت دوربین، بهروزرسانیها چه زمانی اعمال میشوند.
۶. فهرست بازبینی کالیبراسیون سازنده اصلی (OEM) یا سازنده طراحیشده (ODM)
پیش از انتخاب پلتفرم دوربین ردپای سلولی، از تأمینکننده سؤال کنید:
- معماری سنسور PIR، محدوده نامی و زاویه تشخیص مشخصشده چیست؟
- سطوح حساسیت چگونه تعریف شدهاند و آیا آزمایشهای میدانی تفاوتهای قابل تکراری بین آنها نشان میدهند؟
- پوشش تشخیص PIR چگونه با میدان دید لنز همتراز شده است؟
- سرعت فعالسازی چگونه اندازهگیری میشود و این اندازهگیری شامل چه مواردی است؟
- آیا سوابق آزمایشی برای انواع مختلف هدف، فواصل و شرایط محیطی موجود است؟
- طبقهبندی هوش مصنوعی در کجا انجام میشود و رویدادهای ردشده چه سرنوشتی دارند؟
- کنترلهای منطقه تشخیص فیزیکی، نرمافزاری یا ترکیبی از هر دو هستند؟
- آیا میتوان ظرفیتهای ضبط و بارگذاری انفجاری را بهصورت جداگانه پیکربندی کرد؟
- کدام تنظیمات را میتوان از راه دور تغییر داد و بهروزرسانیها چگونه همگامسازی میشوند؟
- مصرف باتری، تلاشهای مجدد شبکه و سازگانپذیری دستههای تولیدی چگونه ارزیابی میشوند؟
درخواست شرایط آزمونهای مستندشده و نتایج آنها را داریم، نه صرفاً اتکا به مشخصات اصلی. همچنین لطفاً تأیید کنید که آیا قابلیتهای درخواستی در مدل تولیدی موجود هستند، نیازمند سفارشیسازی فرمور یا نیازمند توسعه سختافزاری میباشند. این تمایز بر هزینههای پروژه، زمان مهندسی و برنامهریزی رونمایی تأثیر میگذارد.
۷. استفاده از WILLFINE 4.0T-CS بهعنوان مرجع مدل
ویلفاین ۴٫۰تی-سیاس میتواند بهعنوان نقطهٔ شروعی برای تعریف پیکربندی آزمون دوربین ردیاب سلولی استفاده شود. اطلاعات محصول در نسخهٔ پیشنویس، حسگر دیجیتال PIR، تنظیمات حساسیت L1 تا L9، برد تشخیص اعلامشدهٔ ۲۰ متری، زاویهٔ تشخیص PIR ۶۰ درجهای، قابلیت ضبط چندگانهٔ قابل تنظیم و اتصال ۴G LTE را مشخص میکند. این جزئیات را با برگهٔ مشخصات فعلی مدل و پیکربندی مورد ارزیابی تأیید کنید.
این مشخصات میتوانند در تعریف موارد آزمون کمک کنند — برای مثال، مقایسهٔ سطوح حساسیت انتخابشده، بررسی ضبط هدف در فواصل مختلف و ارزیابی تأثیر تنظیمات ضبط سریع بر میزان محتوای تولیدشده. با این حال، این مشخصات بهتنهایی دقت تشخیص در محیط واقعی، عمر باتری یا عملکرد در تمام شرایط محیطی را تعیین نمیکنند. این نتایج باید ازطریق یک طرح آزمون مستند اندازهگیری شوند.
برای پروژههای سازنده تجهیزات اصلی و سازنده طرف قرارداد، هدف این است که پیکربندی انتخابشده را در برابر نیازهای بازار هدف در زمینههای تشخیص، تصویر، اتصال، توان و تحویل محتوا اعتبارسنجی کنیم — نه اینکه صرفاً مدلی با بیشترین تنظیمات را انتخاب کنیم.
۸. سؤالات متداول
آیا حساسیت بالاتر سنسور PIR همیشه بهتر است؟
خیر. حساسیت بالاتر ممکن است در تشخیص تغییرات حرارتی ضعیفتر کمککننده باشد، اما ممکن است در برخی محیطها فعالسازیهای ناخواسته را نیز افزایش دهد. تنظیمات را در برابر شیء هدف، مسیر حرکت، فاصله و شرایط پسزمینه آزمایش کنید.
چگونه باید برای تشخیص در شب تنظیم کرد؟
آزمایش جداگانهای در شب انجام دهید که مسیرها و فواصل نمونهای از شیء هدف را در بر گیرد. فرض نکنید عملکرد در شب همیشه بهبود مییابد یا اینکه همان میزان حساسیت در تمام شرایط به یک اندازه مؤثر خواهد بود. نتایج تشخیص و تصاویر قابلاستفاده را مقایسه کنید.
آیا هوش مصنوعی لبه (Edge AI) میتواند تمام فعالسازیهای اشتباه را حذف کند؟
خیر. هوش مصنوعی میتواند محتوای ثبتشده را طبقهبندی کند و بسته به نحوه پیادهسازی، ممکن است تعداد آپلودها یا هشدارهای غیرضروری را کاهش دهد. اما این امر تضمینکننده طبقهبندی کامل یا جلوگیری از هر فعالسازی نامطلوب سنسور PIR نیست.
نرخ قابل قبول فعالسازیهای اشتباه چقدر است؟
در کاربردهای مختلف دوربینهای ردپا، درصد جهانی و یکسانی وجود ندارد. آستانه پذیرش را بر اساس کاربرد هدف تعریف کنید و فعالسازیهای نامطلوب را در کنار رویدادهای ازدسترفته، تصاویر قابل استفاده، مصرف باتری و مصرف داده ارزیابی نمایید.
آیا قدرت سیگنال ۴G بر دقت تشخیص سنسور PIR تأثیر میگذارد؟
خیر، بهصورت مستقیم تأثیری ندارد. دقت تشخیص سنسور PIR عمدتاً تحت تأثیر خود سنسور، فرمافیر، نحوه نصب و شرایط محیطی قرار دارد. پوشش ضعیف سلولی ممکن است بر تلاشهای مجدد آپلود، زمان تحویل دادهها و مصرف انرژی تأثیر بگذارد؛ بنابراین اتصال باید بهعنوان بخشی جداگانه از ارزیابی عملکرد سیستم آزمون شود.
آیا تنظیمات تشخیص حرکت را میتوان از راه دور تغییر داد؟
برخی از مدلها امکان پیکربندی از راه دور را فراهم میکنند، اما کنترلهای در دسترس و زمانبندی بهروزرسانیها بستگی به دستگاه و نرمافزار ثابت دارد. پارامترهای پشتیبانیشده و رفتار دستگاه در حالت خواب یا قطعی موقت شبکه را پیش از استقرار تأیید کنید.
نتیجهگیری: تنظیم دقیق کل سیستم
تشخیص قابل اعتماد حرکت در دوربینهای ردیاب سلولی ۴G تنها توسط یک تنظیم حساسیت تعیین نمیشود. این موضوع به عملکرد سنسور PIR، تنظیم عدسی، نحوه نصب، نرمافزار ثابت، رفتار ضبط، فیلترکردن رویدادها، سیاست آپلود، مدیریت توان و شرایط سلولی بستگی دارد.
فرآیند تنظیم دقیق قابل تکرار، سناریوی مورد نظر را تعریف میکند، یک مقدار پایه را ثبت میکند، فواصل و جهتهای مختلف حرکت را آزمایش میکند، محیطهای نماینده را اعتبارسنجی میکند، معیارهای سازگاندار را اندازهگیری میکند و تنها یک متغیر را در هر زمان تغییر میدهد. این امر به برندها کمک میکند تا بین تشخیص هدف، تصاویر کاربردی، رویدادهای ناخواسته، مصرف داده و عمر باتری تعادل برقرار کنند.
با WILLFINE روی پروژه دوربین ردیاب سلولی خود همکاری کنید
ویلفاین با برندهای تصویربرداری در فضای باز روی سختافزار دوربینهای ردپای سلولی، فرمورِ مجزا، هوش مصنوعی لبهای و پلتفرمهای دوربین متصل همکاری میکند. برای برنامههای تولید تجهیزات اصلی (OEM) و طراحی تجهیزات اصلی (ODM)، موضوعات هدف، محیطهای نصب، نیازهای تشخیص و محدودیتهای داده یا برق خود را ارائه دهید تا گزینههای مناسب پلتفرم و برنامهای عملی برای ارزیابی نمونه مورد بحث قرار گیرد.
پروژهٔ OEM/ODM خود را با ویلفاین مطرح کنید.
