
 EN
איך להעריך זיהוי תנועה באמצעות חיישן PIR במצלמות מסלול תאיות: מדריך לייצרני צד ג'

מדידת התנועה משפיעה ישירות על ביצועי המצלמה ה-4G לנתיבים. גם כאשר המצלמה מציעה הדמיה ברורה וקישור תאי אמין, אירועים של בעלי חיים שלא נקלטו או צילומים חוזרים של עצמים לא רצויים עלולים לפגוע בחווית המשתמש. אירועים מיותרים עלולים גם להגביר את צריכת הסוללה, את צריכת נתוני התקשורת התאית ואת כמות ההתראות.
ליצרני מצלמות לציד ולקונים של OEM/ODM, איפוס יעיל אינו תלוי רק בבחירת רמת רגישות גבוהה, בינונית או נמוכה. הוא דורש בדיקה של האופן שבו חיישן האינפראאדום הפסיבי (PIR), שדה הראייה של העדשה, התוכנה, הגדרות הצילום, סינון האירועים והמדיניות להעלאה מתואמים זה עם זה בסביבה המיועדת.
מדריך זה מסביר כיצד לבצע קליברציה שיטתית של זיהוי תנועה, להבחין בין סיבות שונות לאירועים לא רצויים ולערוך את התוצאות לפני בחירת פלטפורמה של מצלמת מסלול סלולרית או השקתها.
1. הבנת הפרמטרים העיקריים של חיישן PIR
חיישן אינפרא אדום פסיבי מזהה שינויים באנרגיית האינפרא אדום באזור הזיהוי שלו. כאשר אדם או חיה נעים באזור זה, הדפוס התרמי המשתנה עלול לגרום למצלמה להתעורר ולצלם תמונה או סרטון. זיהוי PIR שונה מאנליזת תנועה מבוססת וידאו: הוא מגיב לשינויים באנרגיה באינפרא אדום ולא לפרשנות רציפה של פיקסלים בתמונה הנראית.
הביצועים תלויים בגורמים כגון גודל המטרה, ניגוד הטמפרטורה, כיוון התנועה, המרחק, עיצוב החיישן והסביבה. יש להעריך ארבעה פרמטרים יחד.
טווח זיהוי
טווח זיהוי מתאר את המרחק שבו המערכת מעוצבת כדי להגיב למטרה מתאימה בתנאים שנקבעו. טווח מקסימלי שפורסם אינו מבטיח שכל חיה תזוהה במרחק זה. יש לבדוק מספר מרחקים שמשקפים את היישום הרצוי.
רגישות PIR
הרגישות משפיעה על כך שהמערכת מגיבה בקלות לשינויים señal האינפראד האדום. רגישות גבוהה עשויה לסייע בזיהוי אותות חום חלשים יותר, אך היא עלולה גם להגביר הפעלות לא רצויות בסביבות שבהן יש צמחייה נעה או רקעים תרמיים משתנים. ההגדרה המועילה היא זו שמקיימת את דרישת זיהוי המטרות מבלי ליצור אירועים לא רצויים בלתי מתקבלים על הדעת.
זווית זיהוי ושטח תחום הראיה של העדשה
הטווח התרמי של חיישן PIR אינו בהכרח זהה לשדה הראיה של עדשת המצלמה. אם החיישן מגיב לתנועה מחוץ לתמונה המורכבת, המצלמה עלולה לקלוט מסגרות ריקות. עדשה רחבה אינה מבטיחה אוטומטית שחיישן PIR יוכל לזהות מטרות בכל שטח התמונה. יש לבדוק את יישור החיישן לעומת העדשה בתצורת החומרה שנבחרה.
מהירות מופע
מהירות הפעלה חייבת להיקבע על-פי שיטת המדידה של הספק. הזמן מהרגע שמתרחש אירוע PIR תקני ועד לשמירת תמונה שימושית כולל את זמן תגובה של החיישן, התעוררות המצלמה, זמן החשיפה ועיבוד התמונה. עבור בעלי חיים ניידים, יש להעריך את התוצאה המתקבלת בפועל ולא לסמוך על מדד בודד המופיע בכותרת.
2. אבחון הבעיה לפני שינוי ההגדרות
המונח "הפעלה שגויה" יכול לתאר בעיות שונות, וכל אחת מהן עלולה לדרוש תגובה שונה.
- הפעלה שגויה של חיישן PIR: החיישן מופעל כאשר לא התרחשה כל אירוע יעד מיועד. גורמים אפשריים כוללים צמחייה נעה, שינוי באור השמש, וריאציה תרמית, הגדרות רגישות או התקנה.
- תמונה לא רלוונטית: התגלה תנועה, אך התמונה המתקבלת אינה מציגה יעד שימושי. סיבות אפשריות כוללות אי התאמה בין החיישן לעדשה, כיוון המצלמה, מרחק היעד או זמן ההפעלה.
- העלאה או התראה לא רצויים: המצלמה צולמת אירוע אמיתי, אך המערכת שולחת תוכן או התראות שאינם שימושיים ליישום. כללים להעלאה, בחירת תמונות, סינון אירועים והגדרות התראות עשויים להיות רלוונטיים.
הגברת או הפחתת הרגישות לא תמיד יפתרו בעיה הקשורה למדיניות ההעלאה. באופן דומה, שינוי הגדרות ההעלאה לא ימנע מהמצלמה להתעורר אם חיישן ה-PIR ממשיך להפעיל. יש לזהות את השלב שבו מתרחשת הבעיה לפני התאמת המערכת.
3. תהליך קליברציה בשטח בן שישה שלבים
שלב 1: הגדרת תרחיש הזיהוי הרצוי
רשום מה חייבת המצלמה לזהות ומה נחשב לכapture מוצלח. רשם את סוג היעד, את גודלו التقريبي, את מסלול התנועה הסטנדרטי, את מרחק הזיהוי הנדרש, את מיקום ההתקנה, את תנאי האור הצפויים (יום/לילה), את טווח הטמפרטורות העונתי, ואת ההתנהגות הרצויה של התמונה או הסרטון.
מצלמה שצופה שביל צייד צר עלולה לדרוש הגדרות שונות מאלה של מצלמה שמכסה אזור פתוח לאכילה. קריטריוני הקליברציה צריכים להשתקף מהמקרה האמיתי של השימוש ולא מיעד כללי.
שלב 2: הקם בסיס השוואה
רשום את דגם המצלמה ואת גרסת החומרה, את גרסת התוכנה, את תצורת העדשה, את רגישות ה-PIR, את פרק הזמן בין הפעלות, את הגדרות הסדרה, את מקור האנרגיה, את מיקום ההתקנה, את ספק השירות הסלולרי או הרשת, את תנאי האות, את הגדרות העלאה של התמונות, ואת תצורת מסנן האירועים.
לבצע בדיקת התחלתי ללא שינוי בהגדרות. תקופת תצפית של 24–48 שעות עשויה להיות מועילה כבסיס התחלתי, אך אינה מהווה תקופת קבלה אוניברסלית. ייתכן שידרשו בדיקות ארוכות יותר כדי לתפוס שינויים באקלים, פעילות היעד או תנאים עונתיים. יש לרשום את סך כל ההפעלות, אירועים מאומתים של יעד, תצלומים שמישים, אירועים לא רצויים, נתוני הטעינה, עיכובים במסירה וצריכת הסוללה, כאשר ניתן למדוד זאת.
שלב 3: לבדוק מרחקים וכיווני תנועה שונים
לבחון מיקומים קרובים, בינוניים ורחוקים שקשורים להצבה. יש לכלול גם תנועה צדדית לאורך אזור זיהוי המצלמה וגם תנועה ישירה אליה, מכיוון שמסלולים אלו עלולים לייצר תגובות שונות של חיישן PIR.
למבחן סינון מבוקר, צוות עלול להשתמש במרחקים לדוגמה כגון 5 מטר, 10 מטר ו-20 מטר, תוך שחזור של כל תבנית תנועה מספר פעמים. אלו ערכים הדגמיים, לא דרישות אוניברסליות; יש לבחור את המרחקים בהתאם למידע הטכני של המוצר וליעד הרצוי. בכל נקודת מבחן יש לרשום האם המצלמה מופעלת והאם התמונה מציגה את הנושא בבירור מספיק לשימוש הרצוי.
שלב 4: אימות בסביבות מייצגות
מבחנים במעבדה או במבחנים מבוקרים הם שימושיים להשוואות, אך תנאי שטח חיצוניים יכולים לשנות את ההתנהגות של חיישן PIR. כאשר זה רלוונטי, יש לבדוק:
- צמחייה צפופה או דשא גבוה, כדי לזהות הפעלות הקשורות לצמחייה.
- אור שמש ישיר או משתנה, כדי לצפות בתגובות רקע תרמי משתנה.
- תנאים חמים וקרים, כדי לבדוק את עקביות זיהוי וההתנהגות של הסוללה.
- תפעול ביום ובלילה, כדי להשוות את אמינות ההקלטה ואת השימושיות של התמונות.
- כיסוי תאי חזק וחלש, כדי למדוד את הצלחת ההעלאה, את מספר הניסיונות החוזרים ואת עיכובים בהגעה.
מבחן קצר יכול לחשוף בעיות בולטות. אימות הייצור צריך להשתמש במושך מבחן ובכיסוי סביבתי המתאימים לשוק היעד של המוצר. יש לתעד את התנאים כדי שניתן יהיה להשוות את התוצאות בין דגימות וגרסאות תוכנה.
שלב 5: מדידת מדדים עקביים לביצועים
יש להשתמש בהגדרות ברורות ובשיטה חישובית זהה בכל סיבוב בדיקה.
|
מטרי |
חישוב מומלץ |
|
אחוז זיהוי המטרות |
מספר אירועים יעד מאומתים שזוהו ÷ סך כל אירועים יעד מאומתים |
|
אחוז אירועים שלא זוהו |
מספר אירועים יעד מאומתים שלא זוהו ÷ סך כל אירועים יעד מאומתים |
|
תדירות הפעלה לא רצויה |
מספר הפעלות לא רצויות ÷ שעות ניטור |
|
אחוז התמונות שניתן להשתמש בהן |
מספר תצלומים יעד שימושיים ÷ סך כל תצלומי היעד |
|
נתונים שהועלו מדיום |
סך כל הנתונים שהועלו ÷ ימי ניטור |
|
צריכת סוללה |
תפוקת האנרגיה שנמדדה לאורך תקופה מוגדרת, או הערכה מתועדת של זמן הפעלה |
|
זמן משלוח האירוע |
הזמן מהרגע בו מתרחשת אירוע זכאי עד להגעה של התוכן או ההתראה |
לזיהוי מדויק ולקצב אירועים שלא נזהו יש צורך ברישום עצמאי של הפעילות המבוקשת, כגון מבחני הליכה מבוקרים או מצלמה ייחוס מסונכרנת. יש להגדיר כיצד לכמת את הפעמים החוזרות בהן אותו חיה נקלטת כאירוע אחד. אין סף קבלה יחיד המתאים לכל יישום; יש לקבוע יעדים בהתאם למיקום המוצר, לציפיות הלקוחות ולתנאי ההתקנה.
שלב 6: התאמת משתנה אחד בכל פעם
לאחר קביעת קו היסוד, יש לשנות משתנה מרכזי אחד בכל פעם — לדוגמה, רגישות PIR, פרק הזמן בין הפעלות, מספר הצילומים ברצף או מדיניות ההעלאה. יש לחזור על המבחן הרלוונטי בתנאים דומים ולהשוות את שיעורי הזיהוי, את מספר הצילומים השימושיים, את מספר האירועים הלא רצויים, את צריכת הנתונים ואת התנהגות הסוללה.
המטרה אינה בהכרח להשיג אפס הפעלות לא רצויות. הגדרות שמהוות מגבלה קיצונית מדי עלולות גם לגרום לפספוס אירועים חשובים. יש לבחור את התצורה שמתאימה לדרישות זיהוי של הפרויקט, תוך שמירה על אירועים לא רצויים ועל עלויות הפעלה בגבולות מתקבלים על הדעת.
4. בדיקת ההתקנה לפני האשמת החיישן
להתקנה יכול להיות השפעה משמעותית על תוצאות זיהוי התנועה. יש לבדוק את גובה ההתקנה, את הזווית כלפי מטה, את הכיוון, את הצמחייה הסמוכה, וכן את הקשר בין אזור זיהוי ה-PIR לבין המסגרת הנראית. המיקום הטוב ביותר תלוי בגודל היעד, בטופוגרפיה, בעיצוב המצלמה ובמסלול התנועה.
לשבילים של חיות בר, השווה בין מצלמה המכוונת לרוחב השביל למצלמה המכוונת לאורך השביל, כאשר תנאי האתר מאפשרים זאת. תנועה צדדית עשויה לחצות יותר אזורי זיהוי של החיישן, אך האוריאנטציה הטובה ביותר חייבת להיאמת באמצעות בדיקות. הסר או העבר את מיקומן של עצמים סמוכים שגורמים פעמיים ופעמיים להפעלות לא רצויות, תוך שמירה על השטח המכסה הנדרש ליעד המיועד.
לאחר כל התאמה פיזית, חזור על בדיקת הבסיס. אחרת, עלול להיות קשה לקבוע האם שיפור נבע משינוי בהתקנה או משינוי ברמת הרגישות.
5. הבן את מסנני الذكاء الاصطناعي, אזורי הזיהוי וההתאמת המרחוקת
הפעלת PIR ומסנן الذكاء الاصطناعי הן שלבים שונים
זיהוי על ידי חיישן PIR עלול להעיר את המצלמה ולהתחיל תהליך צילום. לאחר מכן, בינה מלאכותית עלולה לסווג את התוכן שצולם — לדוגמה, כחיה, אדם, רכב או נוף לא רלוונטי — בהתאם לעיצוב המוצר. סינון יכול להפחית העלאות או התראות מיותרות, אך בינה מלאכותית שפועלת לאחר הצילום אינה משחזרת את האנרגיה שכבר נצרכה להעירה של המצלמה ולביצוע הצילום.
לבקש מספקים באיזו נקודה מתבצע עיבוד הבינה המלאכותית, האם אירועים שנדחו מאוחסנים באופן מקומי, והאם הסינון מתרחש לפני ההעלאה או לפני ההתראה. החסכון הממשי תלוי בחומרה, בתוכנת ה firmware ובתהליך העבודה.
לאמת מה פירוש המושג "אזורי זיהוי"
אזור שמוגדר בתוכנה עלול לסנן תמונות לאחר שהחיישן PIR הופעל. לעומת זאת, בעיצוב פיזי עלול להיות הגבלה על השטח הפיזי שאותו מכסה החיישן. לשתי הגישות אלו השפעה שונה על צריכת החשמל בעת ההעירה. יש לאמת האם התכונה פועלת לפני הצילום, לאחר הצילום או לפני השידור, ולבחון את התנהגותה במודל היעד.
לאמת את היכולת להגדיר את המערכת מרחוק
חלק מהמפלצות מאפשרות לשנות הגדרות דרך יישום או שירות ענן; הבקרה הזמינה משתנה בהתאם למודל ולגרסת התוכנה. יש לאשר האם ניתן לשנות מרחוק את רמת הרגישות, את פרק הזמן בין הפעלות, את הגדרות הסדרה, את אפשרויות ההעלאה ואת לוחות הזמנים, וכן מתי נכנסות לתוקף עדכונים אם המצלמה נמצאת במצב שינה או מחוברת באופן זמני.
6. רשימת בדיקות כיול של יצרן מקורי / יצרן תחת שם פרטי
לפני בחירת פלטפורמה למצלמת מעקב סלולרית, יש לשאול את הספק:
- באילו ארכיטקטורת חיישן PIR, טווח מדורג וזווית גילוי צוינו?
- איך מוגדרות רמות הרגישות, והאם בדיקות בשטח מראות הבדלים חוזרים על עצמם ביניהן?
- איך מתואם טווח גילוי ה-PIR עם שדה הראיה של העדשה?
- איך נמדדת מהירות הפעלה, ומה כולל המדידה?
- האם קיימים רשומות בדיקה עבור סוגי מטרות, מרחקים ותנאי סביבה שונים?
- היכן מתרחשת מיון الذكاء המלאכותי, ומה קורה לאירועים שנדחו?
- האם בקרות אזורי הגילוי הן פיזיות, מבוססות תוכנה או שילוב של שניהם?
- האם ניתן להגדיר באופן עצמאי את היכולת לצלם ולעלות תמונות בזרם?
- אילו הגדרות ניתן לשנות מרחוק, ואיך מתבצעת הסנכרון של עדכונים?
- איך מעריכים את צריכת הסוללה, ניסיונות חיבור מחדש לרשת והעקביות בין משלוחי ייצור?
בקש תנאי ותוצאות בדיקות מתועדות במקום לסמוך רק על مواפיינים עיקריים. כמו כן, אשר האם הפונקציות המבוקשות זמינות בדגם לייצור, דורשות התאמה מיוחדת של התוכנה ה firmware, או שדרוש פיתוח חומרה. ההבחנה הזו משפיעה על עלות הפרויקט, זמן ההנדסה והתכנון להשקה.
7. שימוש ב־WILLFINE 4.0T-CS כמודל התייחסות
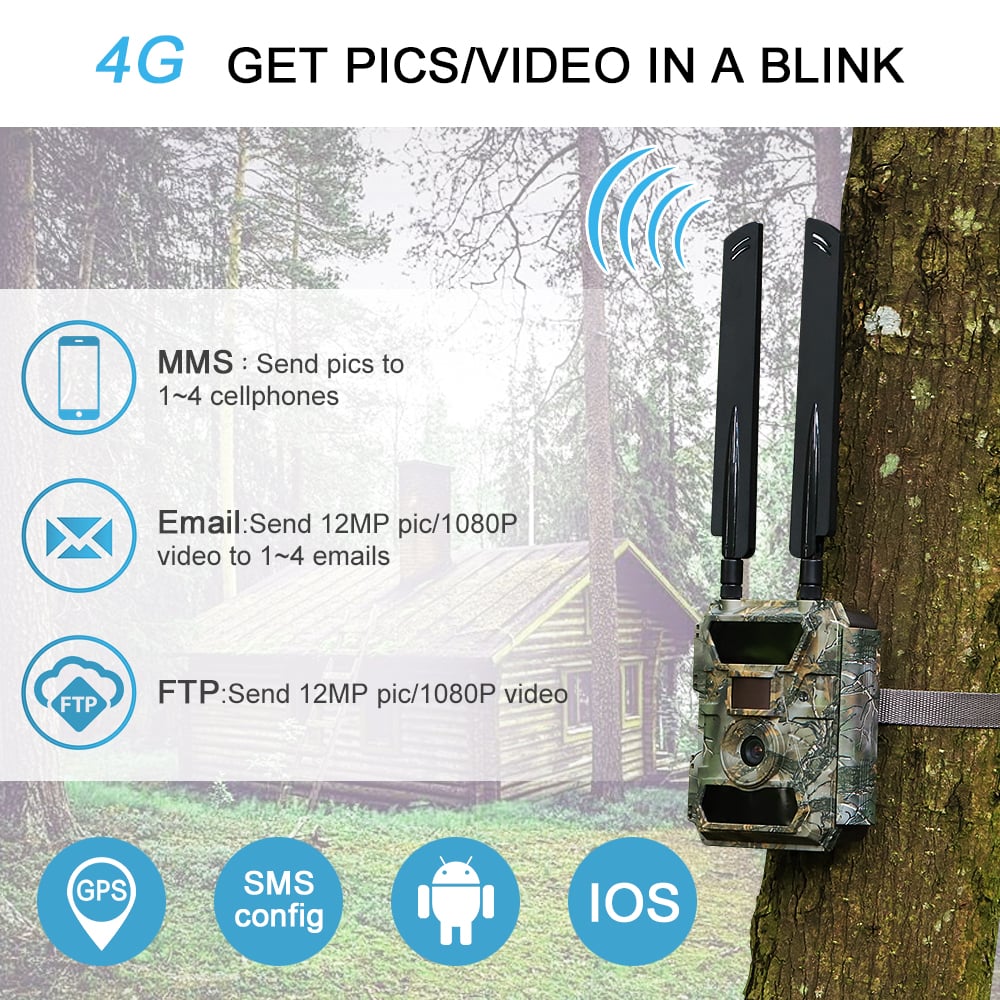
המצלמה התאית WILLFINE 4.0T-CS יכולה לשמש כנקודת התחלה להגדרת תצורת בדיקה למצלמות תאיות. במידע על המוצר בגרסתו הראשונית מופיעים: חיישן PIR דיגיטלי, אפשרויות רגישות L1–L9, טווח זיהוי מוצהר של 20 מטרים, זווית זיהוי PIR של 60 מעלות, אפשרות לצלם מספר תמונות ברצף עם הגדרה ידנית, וקישוריות 4G LTE. יש לאשר את הפרטים הללו מול גיליון المواصفות הנוכחי עבור המודל והתצורה הספציפיים הנבדקים.
המאפיינים האלה יכולים לסייע בהגדרת מקרי הבדיקה — למשל, השוואת רמות רגישות נבחרות, בדיקת תפיסת המטרה במרחקים שונים, והערכת ההשפעה של הגדרות הרצף על כמות התוכן שנוצר. הם אינם קובעים, באופן עצמאי, את דיוק הזיהוי בשטח, את משך חיי הסוללה או את הביצועים בכל סביבה. את התוצאות האלה יש למדוד באמצעות תוכנית בדיקה מתועדת.
בפרויקטים של יצרן צד ג' או יצרן מותאם אישית, המטרה היא לאמת תצורה מול דרישות שוק היעד בנוגע לגילוי, תמונה, חיבור, הספק ותכולת ההעברה – ולא רק לבחור במודל עם מספר ההגדרות הרב ביותר.
8. שאלות נפוצות
האם רגישות גבוהה יותר של חיישן PIR תמיד טובה יותר?
לא. רגישות גבוהה יותר עשויה לסייע בגילוי שינויים תרמיים חלשים יותר, אך עלולה גם להגביר הפעלות לא רצויות במספר סביבות. יש לבדוק את ההגדרות מול היעד, מסלול התנועה, המרחק והרקע.
איך יש לכייל את המערכת לגילוי בלילה?
לבצע ניסוי נפרד בלילה תוך שימוש במסלולים ומרחקים טיפוסיים של היעד. אין להניח שביצוע הלילה תמיד ישתפר או שההגדרה אותה ישמשו ברגישות תעבוד באותה יעילות בכל התנאים. יש להשוות את תוצאות הגילוי והתמונות השימושיות.
האם בינה מלאכותית בקצה (Edge AI) יכולה לבטל לחלוטין כל הפעלות שגויות?
לא. בינה מלאכותית יכולה לסווג תוכן שנלכד ועשוייה להפחית העלאות או התראות מיותרות, בהתאם ליישום. היא אינה מבטיחה סיווג מושלם או מניעה של כל הפעלת PIR.
מהו שיעור הפעלות שגויות מקובל?
אין אחוז אוניברסלי עבור כל יישומי מצלמות מסלול. יש להגדיר סף קבלה על בסיס מקרה השימוש המטרה ולערוך הערכה של הפעלות לא רצויות יחד עם אירועים שלא נקלטו, תצלומים שממשיכים לשמש, צריכת סוללה וצריכת נתונים.
האם עוצמת אות 4G משפיעה על דיוק זיהוי PIR?
לא באופן ישיר. זיהוי PIR מושפע בעיקר מהחיישן, התוכנה הפנימית, ההתקנה והסביבה. כיסוי תאי חלש עלול להשפיע על ניסיונות ההעלאה, זמן האספקה וצריכת האנרגיה, ולכן יש לבדוק את החיבור כחלק נפרד מהביצועים של המערכת.
האם ניתן להתאים את הגדרות זיהוי תנועה מרחוק?
חלק מהדגמים תומכים בהגדרה מרחוק, אך הבקרים הזמינים וזמן העדכונים תלויים במכשיר וב펌וורת. אשרו את הפרמטרים הנתמכים ואת ההתנהגות בזמן שינה או אובדן רשת זמני לפני ההטמעה.
מסקנה: קליברו את המערכת כולה
זיהוי תנועה אמין במצלמת מסלול סלולרית לא נקבע על ידי הגדרת רגישות אחת בלבד. הוא תלוי בביצועי חיישן PIR, באיזון העדשה, בהתקנה, ב펌וורת, בהתנהגות הפעלת הצילום, בסינון אירועים, במדיניות ההעלאה, بإدارة הספק והבתנאים הסלולריים.
תהליך קליברציה שחוזר על עצמו מגדיר את הסצנה המבוקשת, רושם ערך ייחוס, בודק מרחקים שונים וכיווני תנועה, מאשר סביבות מייצגות, מודד מדדים עקביים, ומשנה משתנה אחד בכל פעם. זה עוזר למותגים לאזן בין זיהוי יעד, תמונות שימושיות, אירועים לא רצויים, צריכה של נתונים וחיי סוללה.
עבדו עם WILLFINE על פרויקט המצלמה הסלולרית שלכם למסלול
ווילפין עובד עם מותגי צילום חיצוניים על חומרה של מצלמות מסלול תאיות, פירמה משובצת, בינה מלאכותית בקצה הרשת (Edge AI) ופלטפורמות מצלמות מחוברות. עבור תוכניות OEM/ODM, שיתפו את נושאי היעד שלכם, סביבות ההתקנה, דרישות זיהוי והגבלות נתונים או ספק כוח כדי לדון באפשרויות פלטפורמה מתאימות ובתוכנית מעשית להערכה באמצעות דוגמיות.
דנו בפרויקט ה-OEM/ODM שלכם עם ווילפין.
